ROS 2 平台
ROS 2(Robot Operating System 2)是机器人操作系统的第二代版本。它是一个开源的机器人软件框架,旨在为机器人开发提供工具和库,以简化机器人应用的创建和管理。ROS 2 是由 Open Robotics 开发和维护的,继承了 ROS 1 的许多优点,同时在架构和功能上进行了改进,以满足现代机器人系统的需求。
搭建 ROS 2 开发环境
根据 Ubuntu 版本,安装对应的 ROS 2 开发平台。
Ubuntu 20.04:ROS 2 Foxy
Ubuntu 22.04:ROS 2 Humble
安装依赖。
sudo apt install python3-colcon-common-extensions
sudo apt install ros-foxy-camera-info-manager
sudo apt install ros-foxy-image-publisher
sudo apt install ros-foxy-diagnostic-updater
sudo apt install python3-colcon-common-extensions
sudo apt install ros-humble-camera-info-manager
sudo apt install ros-humble-image-publisher
sudo apt install ros-humble-diagnostic-updater
设置环境变量
source /opt/ros/foxy/setup.bash
echo "source /opt/ros/foxy/setup.bash" >> ~/.bashrc
source /opt/ros/humble/setup.bash
echo "source /opt/ros/humble/setup.bash" >> ~/.bashrc
准备 USB 相机环境
如需使用 USB 相机,需完成 Linux 平台 USB 相机环境准备。
下载 Camport ROS 2 SDK
创建工作目录
mkdir -p ~/ros2_ws/src
cd ~/ros2_ws/src/
下载 Camport ROS 2 SDK。
选择以下任意方式,下载 Camport ROS 2 SDK:
使用 git 指令获取本地副本:打开终端,切换到需存放 SDK 的工作目录下,输入 git clone 命令克隆远程仓库。
git clone https://gitee.com/percipioxyz/camport_ros2.git选择以下任意方式,下载 Camport ROS 2 SDK:
使用 git 指令获取本地副本:打开终端,切换到需存放 SDK 的工作目录下,输入 git clone 命令克隆远程仓库。
git clone https://github.com/percipioxyz/camport_ros2.git
Camport ROS 2 SDK 的目录如下图所示:
camport_ros2/
├── 📂 src/                           # ROS 2 源码目录
│   └── 📂 percipio_camera/          # ROS 2 相机驱动包
│       ├── 📂 camport4/             # Camport4 SDK集成
│       ├── 📂 include/              # 头文件目录
│       ├── 📂 launch/               # ROS 2 启动配置文件
│       ├── 📂 src/                  # C++源文件目录
│       ├── 📄 CMakeLists.txt        # CMake构建配置文件
│       └── 📄 package.xml           # ROS 2 包定义文件
└── 📄 README.md                      # ROS 2 编译说明文档
src/percipio_camera/camport4:包含 Percipio SDK 的库文件和头文件。src/percipio_camera/include:包含头文件。src/percipio_camera/launch:包含 ROS 2 的启动文件,用于启动节点和配置参数,其中percipio_camera.launch.py用于启动单相机,multi_cam.launch.py用于启动多相机。此外,包内包含的多个 Python 脚本可分别用于订阅节点并显示图像数据、发送软触发信号、离线检测等,详情请参见 订阅相机节点。src/percipio_camera/src:包含主要的源代码文件,包括节点实现、相机驱动等。src/percipio_camera/CMakeLists.txt:Cmake 编译系统的规则文件。src/percipio_camera/package.xml:描述功能包清单的文件,包括功能包的名称、版本号、作者信息、许可信息、编译依赖等。README.md:简述了 ROS 2 编译过程。
编译
cd ~/ros2_ws/src/camport_ros2/
colcon build --event-handlers  console_direct+  --cmake-args  -DCMAKE_BUILD_TYPE=Release
小技巧
colcon build 说明:
--event-handlers console_direct+:这个选项指定了事件处理程序。console_direct+ 表示直接在控制台输出构建事件的详细信息。这样可以更清楚地看到构建过程中的每一步和可能的错误信息。--cmake-args -DCMAKE_BUILD_TYPE=Release:这个选项传递了额外的 CMake 参数。在这种情况下,-DCMAKE_BUILD_TYPE=Release 设置了 CMake 的构建类型为 Release。这意味着构建将进行优化,适合发布版本,而不是调试版本。
编译后生成以下文件夹:
build:中间文件和目标文件。install:可执行文件、库文件、头文件和其他资源文件。log:包含编译和运行时生成的日志文件。
配置环境变量
sudo echo "source ./install/setup.bash" >> ~/.bashrc
source ~/.bashrc
修改参数配置
备注
如使用 USB 相机,请先完成 Linux 平台 USB 相机环境准备 步骤,再进行以下操作。
ROS 2 支持通过以下三种方式修改相机参数。
方法一:通过 Viewer 软件提前设置参数并保存至相机(推荐)
GenICam 相机(PMD 系列与 GM 系列相机)
通过 Viewer 软件 将参数设置保存至 UserSet 属性组,并将该组设置为默认加载的 User Set 属性组,相机上电后将自动加载该 User Set 属性组的参数配置。
非 GenICam 相机(除 PMD 系列与 GM 系列以外的相机)
通过 Percipio Viewer 软件 将参数设置保存至相机 Storage 区,ROS 启动时将自动加载 storage 区的参数配置并开始采集图像。
方法二:编辑 launch.py 配置文件
在 percipio_camera.launch.py / multi_cam.launch.py 中配置相机节点启动时加载的参数。该方法仅适用于设置文件中包含的参数,具体步骤如下:
进入 “camport_ros2/install/percipio_camera/share/percipio_camera/launch” 路径。
修改参数配置。
如使用单台相机,打开
percipio_camera.launch.py文件,并根据需要修改参数配置。示例:指定相机
指定相机 SN 号
DeclareLaunchArgument('serial_number', default_value='"207000106930"'),指定相机 IP 地址
DeclareLaunchArgument('device_ip', default_value='192.168.120.112'),备注
如果不通过 SN 或 IP 去指定相机,默认打开找到的第一台相机。
更多参数配置说明,请参见下表。
如使用多台相机,打开
multi_cam.launch.py文件,并根据需要修改参数配置。
multi_cam.launch.py文件默认是配置两台相机,如需配置更多相机,请仿照 launch 1、launch2 的内容添加 launch x (x=3,4……n)。关于参数配置说明,请参见下表。
方法三:编辑 parameters.xml 配置文件
进入 “camport_ros2/install/percipio_camera/share/percipio_camera/launch” 中配置相机节点启动时加载的参数。该方法仅适用于设置文件中包含的参数。
参数设置说明如下:
1.Float型参数
<feature name="DepthScaleUnit">0.125</feature> //0.125对应的地方写目标参数值
2.Int型参数
<feature name="DepthSgbmImageNumber">1</feature> //1对应的地方写目标参数值
3.Bool型参数
<feature name="ExposureAuto">1</feature> //1对应的地方写值,注意此处写1或0,不能写true或false
4.Enum型参数
<feature name="DepthStreamTofChannel">0</feature> //0对应的地方写枚举值对应的整型值
启动相机节点
ros2 launch percipio_camera percipio_camera.launch.py
ros2 launch percipio_camera multi_cam.launch.py
若相机节点正常启动,终端会打印相机 IP、SN、深度图及彩色图格式与分辨率等信息。
注意
运行过程中,请勿关闭该服务终端。
订阅主题
可订阅的主题
/camera/color/camera_info
/camera/color/image_raw
/camera/depth/camera_info
/camera/depth/image_raw
/camera/depth_registration/points
/camera/depth/points
/camera/left_ir/image_raw
/camera/device_event
/camera/dynamic_config
/camera/reset
/camera/soft_trigger
/parameter_events
/rosout
/tf_static
备注
启用 color_point_cloud_enable 时,point_cloud_enable 将被自动置为 false。因此 /camera/depth_registered/points 和 /camera/depth/points 不会同时存在。
预览图像
“install/percipio_camera/share/percipio_camera/launch” 路径包含 Python 示例程序,如查看深度图、彩色图、点云图、彩色点云图。
depth.py:使能指定相机采集指定图像格式和分辨率的深度图像。a. 在percipio.launch文件中,将 depth_enable 置为 true 并保存。b. 打开终端1,启动相机节点。c. 打开终端2,切换到 “install/percipio_camera/share/percipio_camera/launch” 路径下,输入python3 depth.py并运行。弹出的窗口将实时显示指定相机的深度图像。color.py:使能指定相机采集到指定图像格式和分辨率的彩色图像。a. 在percipio.launch文件中,将 color_enable 置为 true 并保存。b. 打开终端1,启动相机节点。c. 打开终端2,切换到 “install/percipio_camera/share/percipio_camera/launch” 路径下,输入python3 color.py并运行。弹出的窗口将实时显示指定相机的彩色图像。cloud.py:使能指定相机采集到指定图像格式和分辨率的点云并保存。a. 在percipio.launch文件中,将 depth_enable 与 point_cloud_enable 置为 true,并将 color_point_cloud_enable 置为 false。b. 打开终端1,启动相机节点。c. 打开终端2,切换到 “install/percipio_camera/share/percipio_camera/launch” 路径下,输入python3 cloud.py并运行。弹出的窗口将实时显示指定相机的原始点云。同时,终端2将打印点云保存路径与点云点数。registered_cloud.py:使能指定相机采集指定图像格式和分辨率的彩色点云并保存。a. 在percipio.launch文件中,将 color_enable、depth_enable、depth_registration_enbale 与 color_point_cloud_enable 均置为 true 并保存,b. 打开终端1,启动相机节点。c. 打开终端2,切换到 “install/percipio_camera/share/percipio_camera/launch” 路径下,运行python3 registered_cloud.py。弹出的窗口将实时显示指定相机的彩色点云。同时,终端2将打印点云保存路径与点云点数。
相机软复位
当相机运行报错的时候,不方便对相机断电重启操作,可以使用相机软复位功能。
方式1:启动相机节点后,另开一个终端,切换到 “install/percipio_camera/share/percipio_camera/launch” 路径下。输入 python3 reset.py 并运行。
方式2:通过主题发送软重启命令。
ros2 topic pub /camera/reset std_msgs/msg/Empty "{}" -1
监听相机事件
可监听相机事件,如掉线、相机上线等功能。
方式1:启动相机节点后,另开一个终端,切换到 “install/percipio_camera/share/percipio_camera/launch” 路径下。输入 python3 offline_detect.py 并运行。
方式2:通过订阅主题进行监听。
ros2 topic echo /camera/device_event
动态修改相机参数
方式1:启动相机节点。切换到 “install/percipio_camera/share/percipio_camera/launch” 路径下,在 dynamic_config.py 文件中修改参数。另开一个终端,输入 python3 dynamic_config.py 并运行。
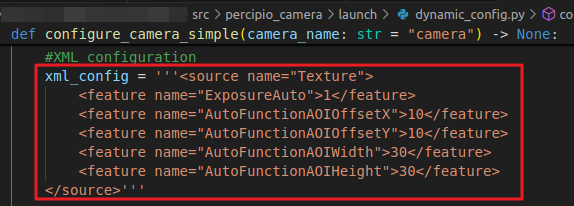
dynamic_config.py 文件
方式2:启动相机节点时动态修改相机参数。
ros2 run percipio_camera percipio_camera_node --ros-args -p serial_number:='"207000160264"' -p depth_enable:=true -p camera_parameter:='<source name="Left"><feature name="ExposureTime">5000</feature></source>'
方式3:通过订阅主题动态修改相机参数。
a. 启动相机节点ros2 run percipio_camera percipio_camera_node --ros-args -p serial_number:='"207000160264"' -p depth_enable:=trueb. 另开终端并发送命令ros2 topic pub /dynamic_config std_msgs/msg/String "data: '<source name=\"Left\"><feature name=\"ExposureTime\">300</feature></source>'" -1
发送相机软触发
方式1:使用 send_trigger.py 用于发送软触发信号,相机收到信号后采集图像。
a. 打开percipio_camera.launch.py文件并设置 trigger_mode 参数为 true。b. 打开终端1,启动相机节点。c. 打开终端2,切换到 “install/percipio_camera/share/percipio_camera/launch” 路径下,输入python3 send_trigger.py camera 10并运行,给相机发送 10 条软触发指令。d. 返回终端1,将显示已收到 10 条软触发指令。
方式2:通过命令发送软触发信号
a. 通过命令设置相机工作模式为 trigger_mode。ros2 run percipio_camera percipio_camera_node --ros-args -p serial_number:='"207000160264"' -p device_workmode:="trigger_soft" -p color_enable:=trueb. 另起终端,发送触发信号ros2 topic pub -r 1 /soft_trigger std_msgs/msg/String "data: 'trigger'"
辅助工具说明
list_devices 枚举相机
运行以下命令,可枚举与电脑连接的图漾相机。
ros2 run percipio_camera list_devices
network_ip_config 设置相机 IP 地址
运行以下命令,并按照提示操作,可完成相机 IP 地址设置。支持设置静态 IP 地址和动态 IP 地址。
ros2 run percipio_camera network_ip_config
firmware_update 相机固件升级
运行以下命令,并根据提示选择是否保留用户数据。
ros2 run percipio_camera firmware_update {固件文件路径} -id {需要升级的设备 SN}
例如:
ros2 run percipio_camera firmware_update /home/k/21.bin -id 207000184055
运行后,可选择以下升级方式:
0:升级时保留用户数据1:升级时不保留用户数据
常见问题
当系统中配置了 ROS 1 和 ROS 2,运行时报错
删除编译生成的文件后,临时隐藏 ROS1。
sudo mv /opt/ros/noetic /opt/ros/noetic.HIDDEN
noetic 根据系统自行修改,然后重新进行编译即可。
启用时域滤波后,运行 python3 depth.py 无法立即输出深度图
时域滤波功能需先采集 2-10 帧原始深度数据填充缓冲区(具体帧数可配置),经多帧时间域融合计算后才会输出深度图像,因此程序启动后会存在短暂延迟。
相机实际输出的图像格式或分辨率未按照 UserSet 用户预设参数或 Storage 存储区的配置
如相机存储区或者 UserSet 中设置了图像的格式和分辨率,且 percipio.launch 文件也配置了图像的分辨率和格式,那么,ROS 优先通过 launch 文件动态设置这些参数。
运行 cloud.py 报错
报错信息:No module named ‘open3d’
运行以下代码,安装open3d。
pip3.10 install open3d