はじめに
基本操作
主な機能
ProtocolAdapter
await adapter.start() -> None
await adapter.stop() -> None
adapter.add_header_parser(parser) -> None
adapter.bind_communication(communication) -> None
await ProtocolAdapter.start_protocol(package_path, config=None, *, start=True)
ProtocolConfig
TCPServer
TCPClient
HeaderParser
PayloadParser
CompositePayloadParser
Gap(count=1)
LeafFieldParser(field_name, reader_fn)
ConditionalFieldParser(predicate, true_parser, false_parser=None)
ExecutionContext
CommandRequest
ExecutionResult
Operation
set_robot_pose
update_step_property
ResponseAssembler
WriteContext
RobotService
サポート
カメラ視野内で取得されたすべての点群をシーン点群と呼びます。シーン点群を基準に ROI を設定できます。
設定方法
プロジェクトアシスタント をクリックして、シーン点群 設定画面を開きます。
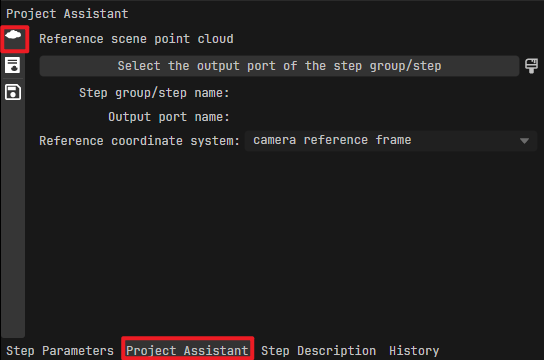
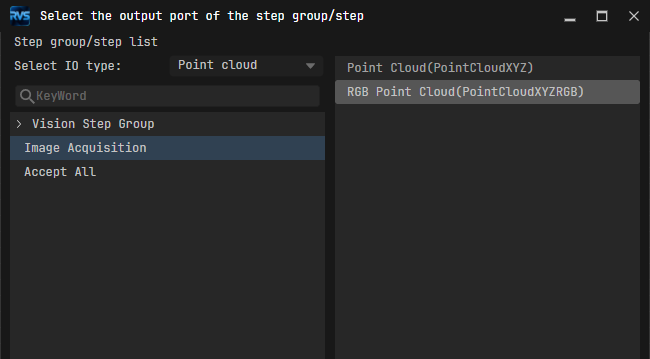
ステップグループ/ステップの出力ポートを選択 をクリックします。表示されたウィンドウで、シーン点群を出力するステップと出力ポートを順番に選択し、確定 をクリックします。
確定
(任意)シーン点群を選択した後、必要に応じて参照座標系を設定します。選択できる座標系はカメラ座標系とロボット座標系です。