平面点群の位置姿勢と寸法を計算 (CalcPosesAndDimfromPlan)
機能説明
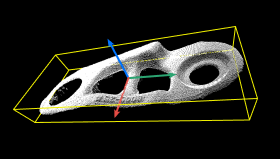
平面点群の位置姿勢と点群囲み箱の寸法を計算します。
使用シーン
本手順は通常、段ボール箱や麻袋など、平面形状を持つ物体の把持点と寸法を計算するために使用します。本手順を使用する前に、点群をフィルタリングおよびクラスタリングして、ノイズの影響を軽減してください。
入力
法線付き点群(必連):処理対象の法線付き点群。
参照位置姿勢(可連):地面の位置姿勢。接続すると、箱の寸法の「高さ」を計算できます。
出力
点群位置姿勢:計算された点群位置姿勢。
箱サイズ:点群外囲み箱の寸法。
パラメータ説明
注意
位置姿勢中心の計算方法と位置姿勢姿勢の計算方法は一致している必要があります:
BoundingRectCenter は BoundingRectOrientation に対応
CloudCenter は CloudOrientation に対応
位置姿勢中心の計算方法
このパラメータは点群位置姿勢中心の計算方法を選択します。
BoundingRectCenter:点群の最小外接矩形の幾何中心を、出力する点群位置姿勢の中心として使用します。物体点群の分布が比較的均一な場合に適しています。
CloudCenter:点群の重心(すべての点座標の算術平均)を、出力する点群位置姿勢の中心として使用します。物体点群の分布が均一でない場合に適しています。
位置姿勢姿勢の計算方法
このパラメータは位置姿勢の向きを指定します。
BoundingRectOrientation :点群の最小外接矩形の姿勢を、出力する点群位置姿勢の姿勢として使用します。物体点群の分布が比較的均一な場合に適しています。
CloudOrientation :点群重心の姿勢を、出力する点群位置姿勢の姿勢として使用します。物体点群の分布が均一でない場合に適しています。