3D方法で点群エッジを推定 (EstimatePointCloudEdgesBy3DMethod)
機能説明
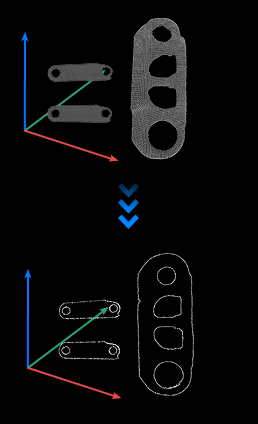
本手順は 3D 方式で入力点群データからエッジを抽出します。
使用シーン
本手順は通常、エッジ点群マッチングで使用します。
入力
法線付き点群:エッジを推定する点群。
出力
点群エッジ:抽出された点群エッジ。
点群エッジ抽出プロセス
本手順の点群エッジ抽出プロセスは以下の通り:
ある点附近のK個近接点を検索。
対象点と近接点を順に結びます。
隣接結線が形成する挟角を計算し、最大値を取得。
最大挟角が設定閾値より大きい場合、その点をエッジ点と判定します。
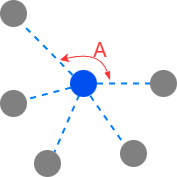
下図に示すように、青色点が判定対象点、灰色点が検索された近接点。角度閾値を90°に設定し、図の最大挟角∠A > 90°のため、青色点はエッジ点と判定。
パラメータ説明
境界評価設定
角度閾値
ある点がエッジ点かどうかを判定するために使用します。対象点と検索された複数の近接点を結んだ線のうち、隣接する 2 本の線が形成する最大挟角がこの値より大きい場合、その点をエッジ点と判断します。
デフォルト値90°の使用を推奨。
近接点検索設定
近接点検索方式
現在は KNN による近接点検索のみをサポートしています。つまり、三次元空間で対象点に最も近い K 個の近接点を検索します。
近接点個数
このパラメータは K 値を設定します。アルゴリズムが各点を解析するときに考慮する近接点の数を決めます。
デフォルト値20の使用を推奨。
調整のヒント:通常は既定のパラメータから開始します。ノイズが多い場合は、まず角度閾値を微調整してください。エッジの途切れが大きい場合は、近接点数を適切に増やすと改善することがありますが、位置決め精度の低下には注意が必要です。