指定軸を中心に位置姿勢回転 (RotatePosesAroundAxisByAngle)
機能説明
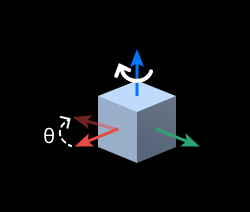
入力位置姿勢を、指定軸を中心に指定角度だけ回転します。
使用シーン
汎用的な位置姿勢調整手順。位置姿勢を指定軸を中心に回転して出力するために使用。
入力
元位置姿勢(必連):回転対象の位置姿勢。
カスタマイズ軸(可連):このポートで指定した軸を中心に位置姿勢を回転します。このポートを使用する場合、「軸設定」関連パラメータは無効になります。
カスタマイズ角度(可連):位置姿勢の回転角度を指定します。このポートを使用する場合、「回転角度」パラメータは無効になります。
出力
回転後の位置姿勢:元位置姿勢が指定軸を中心に回転後に取得された位置姿勢リスト(PoseList)。
ワークフロー
入力位置姿勢 → 座標系を選択 → 回転軸を指定 → 回転角度を設定 → 回転変換を実行 → 回転後位置姿勢を出力
パラメータ説明
座標系を指定
回転操作の参照座標系を選択します:カメラ座標系、ロボット座標系。
軸設定
入力ポート「カスタマイズ軸」に入力がない場合、「軸設定」関連パラメータが有効になります。
固定が必要な軸
X/Y/Z:標準座標軸X/Y/Zを中心に回転。
Custom:ユーザー定義の回転軸方向です。
参照方向を指定
「固定が必要な軸」で「Custom」を選択した場合に、カスタム軸方向を指定します。
角度設定
回転角度
回転角度を定義します。回転は右手則に従います。入力ポート「カスタマイズ角度」に入力がない場合、このパラメータが有効です。
その他の設定
モジュラス0の無効方向ベクトルを無視
チェックすると、方向ベクトルの長さが 0 の場合に、そのベクトルを自動で無視します。入力データ異常による計算エラーの回避に使います。
例
例 1: ロボット座標系の Z 軸を中心に 90° 回転
座標系設定:ロボット座標系
固定が必要な軸:Z
回転角度:90
例 2: カメラ座標系のカスタム軸を中心に回転
座標系設定:カメラ座標系
固定が必要な軸:Custom
参照方向:[1, 1, 0]
回転角度:45
無効ベクトルを無視:true