ロボットと通信設定
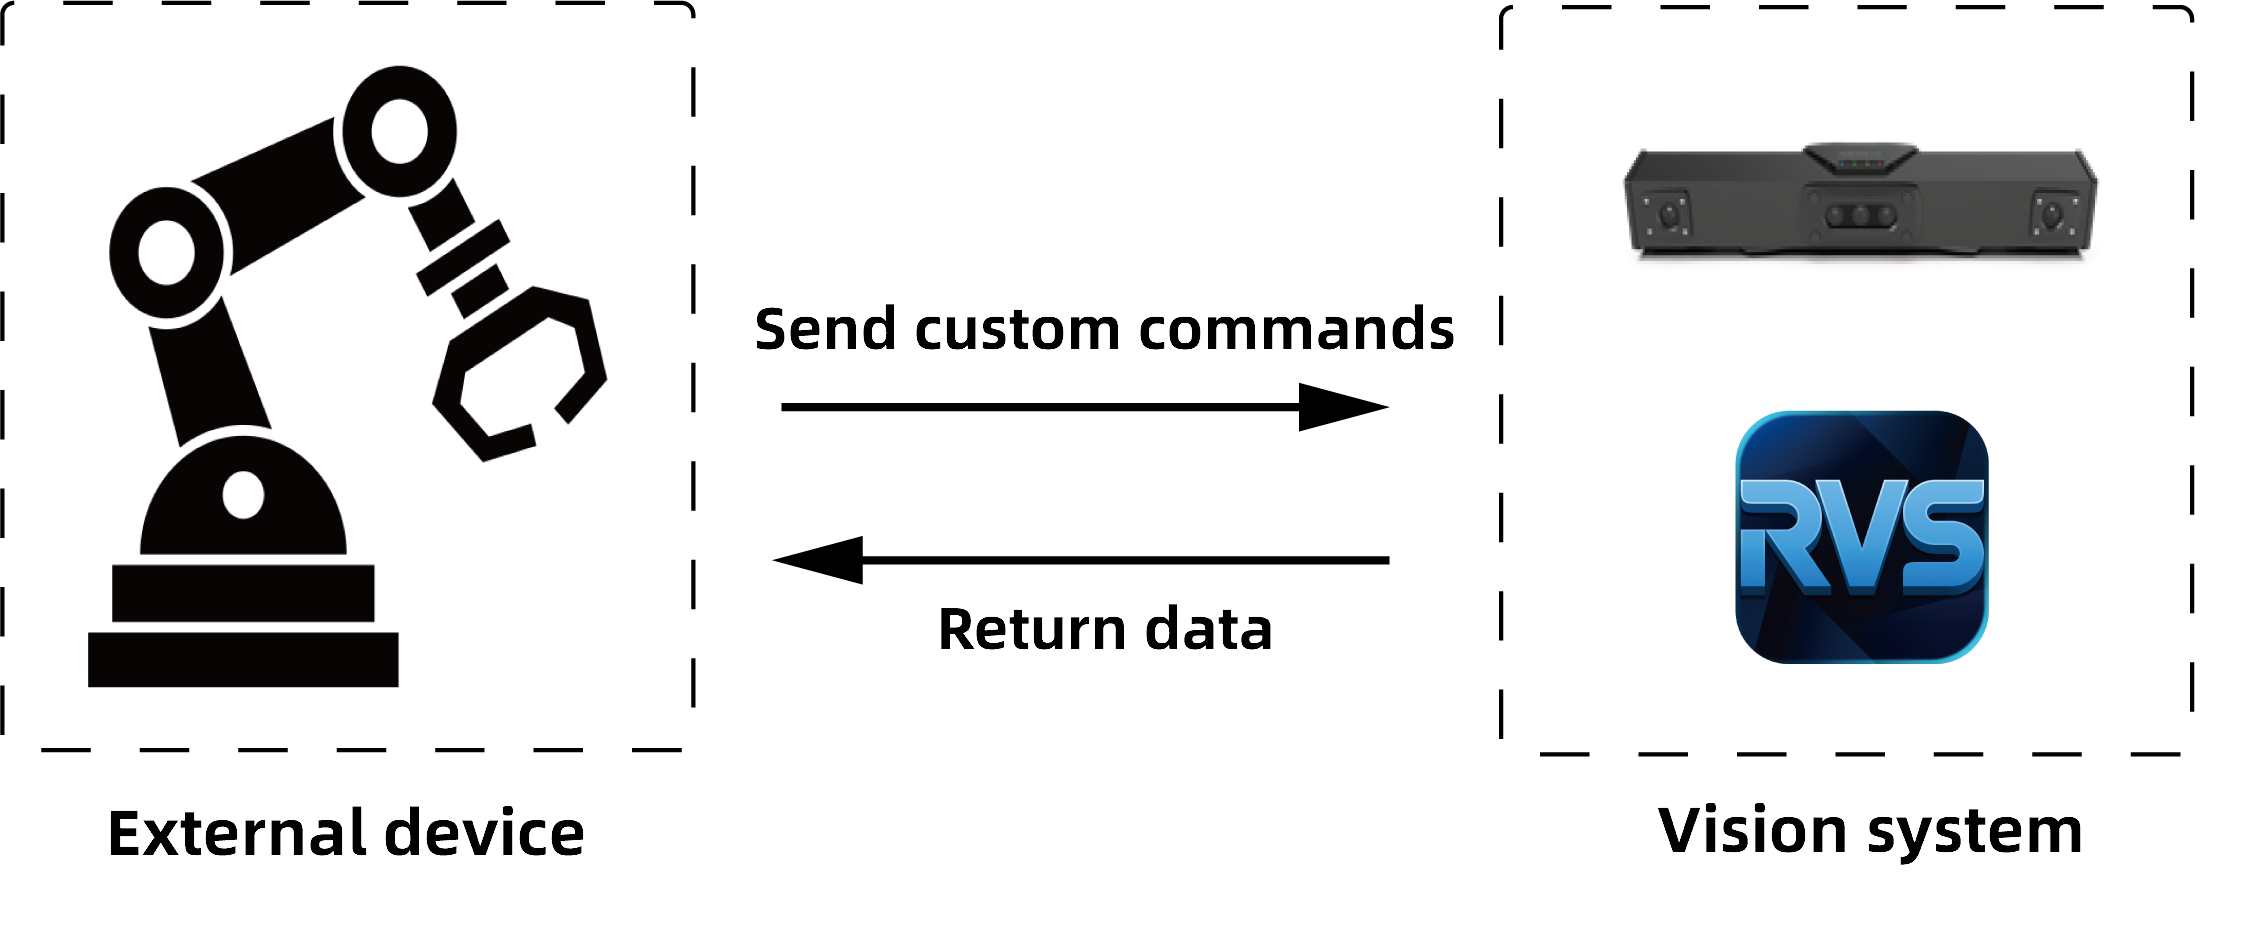
視覚システムは外部デバイス(ロボット、PLC、上位コンピュータなど)と通信を確立してデータをやり取りする必要があります。RVS 2.0 では、次の 2 つの通信方式をサポートしています。
標準インターフェース通信: 外部デバイスがコマンドを送信し、視覚システムがそれを受信して結果を返します。視覚システムはコマンドに受動的に応答するため、通信を完了させるにはユーザー自身で外部デバイス側のプログラムを作成する必要があります。システムは TCP Server と Siemens Snap7 Client の 2 つの通信プロトコルをサポートしています。
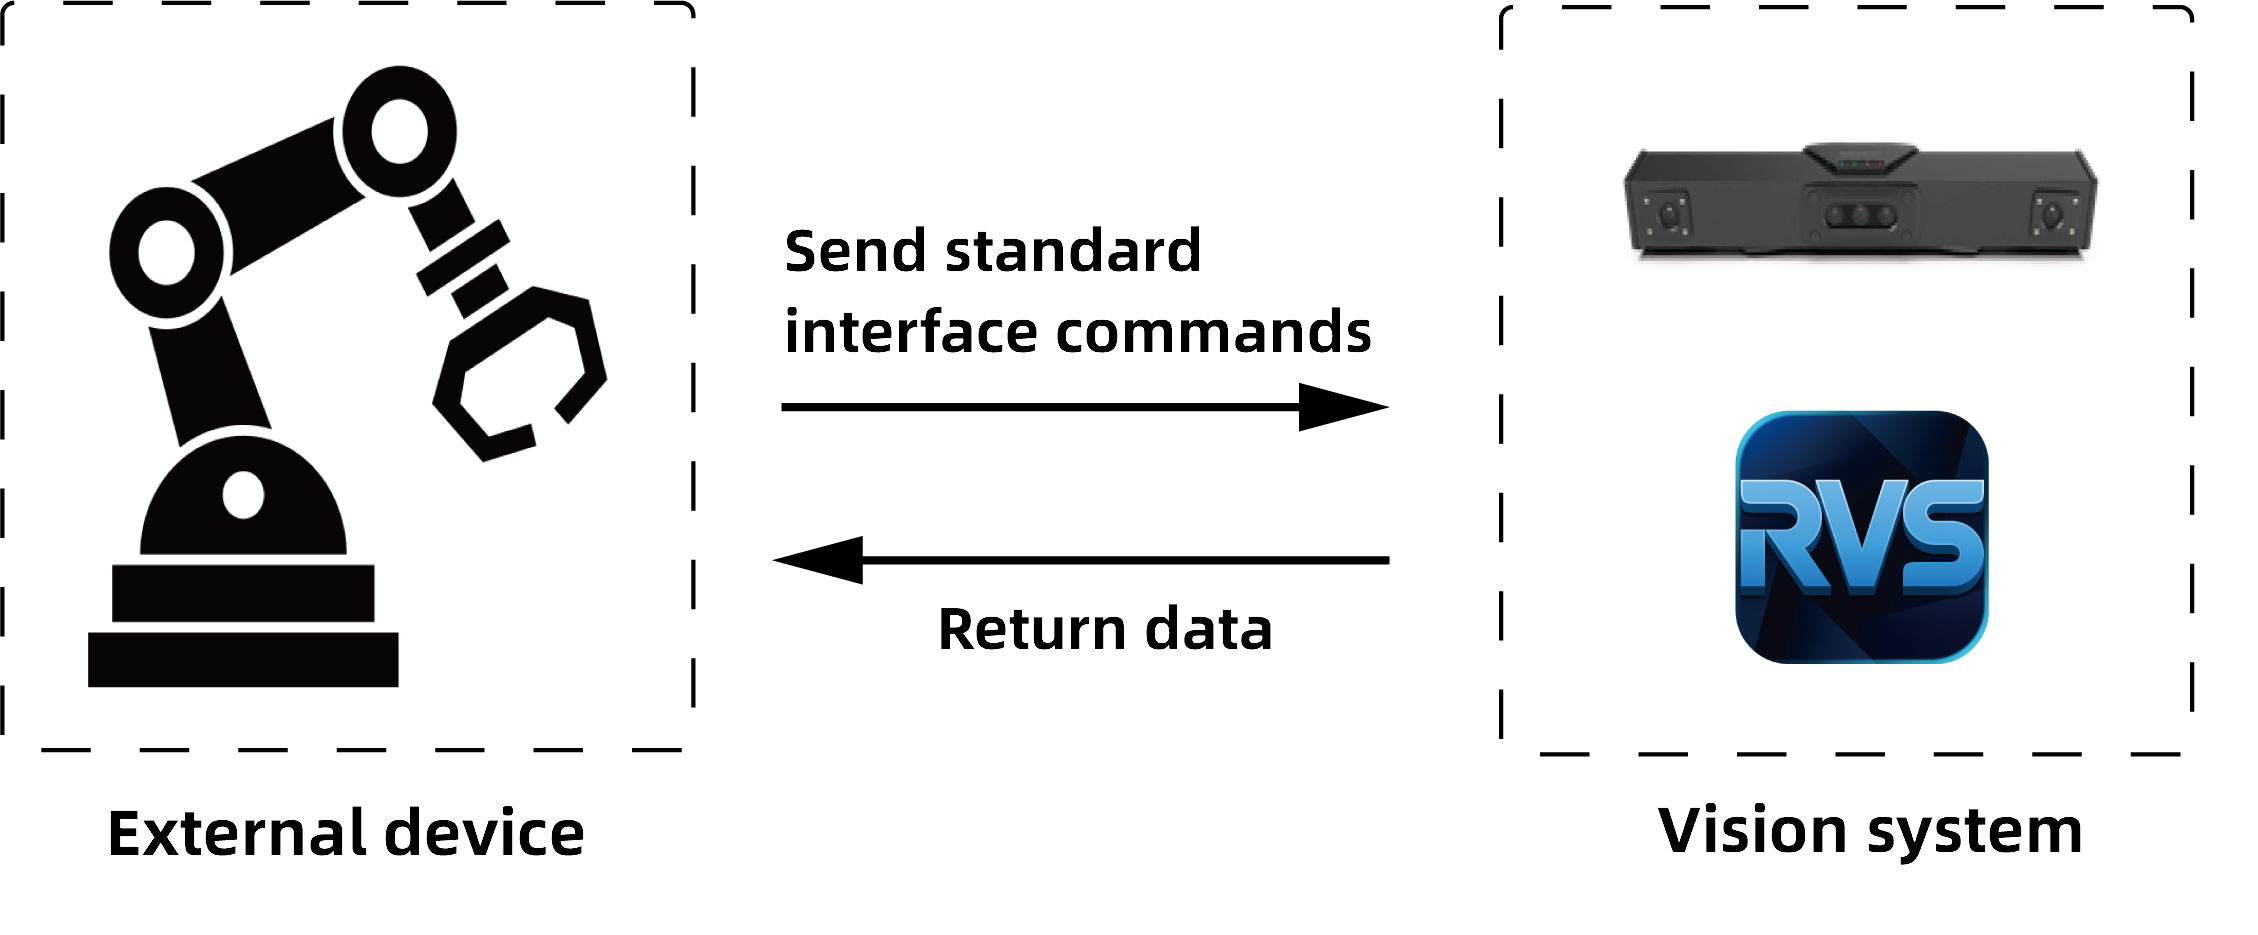
このセクションでは、標準インターフェース通信の設定方法を説明します。目次は以下のとおりです。
Adapter 通信: 外部デバイスがユーザー定義のコマンドを送信し、視覚システムがそれを受信して対応するデータを返します。通信の両者がコマンド形式を取り決める必要があるため、ユーザーは視覚システム側と外部デバイス側の両方のプログラムを作成する必要があります。アダプタプログラム(Adapter)生成器を使用すると、視覚システム側の Adapter プログラムをすばやく生成できます。
参考
Adapter の詳細については、アダプタプログラム(Adapter)生成器 を参照してください。