ETH の手動キャリブレーション(四軸/五軸/六軸ロボット)
本ドキュメントでは、四軸、五軸、六軸ロボットを対象に、Eye to Hand(ETH)シーンで手動キャリブレーション方法を説明します。ここでは、キャリブレーションボードの複数ランダムポーズ方式を使用します。
キャリブレーション手順
四軸、五軸、六軸ロボットの Eye to Hand(ETH)シーンにおける、キャリブレーションボードの複数ランダムポーズ方式による手動キャリブレーションの全体手順を以下に示します。

キャリブレーション前準備: キャリブレーション前の関連準備作業を完了。
キャリブレーションプリセット: キャリブレーション前の設定項目を選択します。たとえば、ロボットのオイラー角タイプやカメラの取り付け方式を設定します。
キャリブレーションを実行: キャリブレーション操作を実行して結果を取得します。この工程ではロボット側の操作も必要で、ロボットを複数のキャリブレーションポイントへ移動させます。
キャリブレーション結果を保存して適用: ビジョンプロジェクトで新しいキャリブレーションパラメータグループを使用。
以下では、上記の手順を順に説明します。
キャリブレーション前準備
キャリブレーションを行う前に、まず ビジョンシステムハードウェアの構築を完了 しておく必要があります。
ビジョンシステムハードウェアの構築を完了
キャリブレーションボードを準備。
RVS 2.0 は現在 2 種類のキャリブレーションボードをサポートしています。チェッカーボード キャリブレーションボード と、 Percipio 製の RCCB キャリブレーションボード。
キャリブレーションボードをロボットの先端フランジに固定します。ロボットのフランジに取り外しできない治具がある場合は、その治具に直接キャリブレーションボードを取り付けることもできます。
注意
キャリブレーション中にキャリブレーションボードが動かないよう、ロボット先端にしっかり固定されていることを確認してください。
カメラを取り付けブラケットに固定します。キャリブレーションボードがカメラの視野内にあり、画像品質が良好であることを確認してください。
キャリブレーション前検査作業を完了
ハンドアイキャリブレーションの前に、以下のハードウェア確認を完了してください。
ロボットベースが確実に固定されていることを確認。
カメラブラケットおよびカメラが確実に設置されていることを確認。
ロボットの絶対精度が使用要件を満たしていることを確認。
カメラのプレヒートウォームアップが完了していることを確認。
キャリブレーションプリセット
RVS 2.0 ソフトウェアを開き、ツールバーの
Camera Calibrationボタンをクリック。キャリブレーションプリセット ウィンドウがポップアップ。
キャリブレーション前検査作業を完了ことを確認後、
Checkボタンをクリックし、その後Nextボタンをクリック。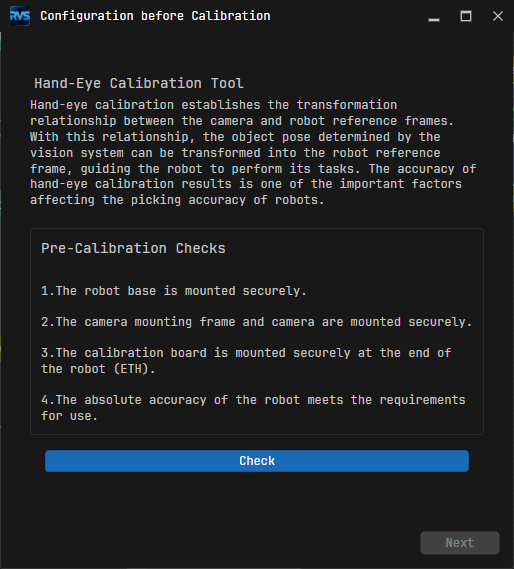
キャリブレーション方法を選択 ウィンドウはデフォルトで「New Calibration」にチェックが入っているため、
Nextボタンをクリックするのみ。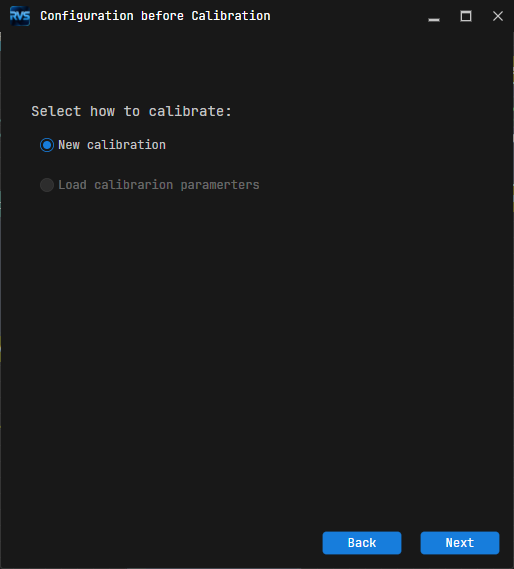
キャリブレーションタスクを選択 ウィンドウで、ドロップダウンリストから Hand-eye calibration for custom robot を選択し、実際のロボットに応じて Robot Euler Angle Type パラメータとロボット座標系タイプを設定してから
Nextボタンをクリックします。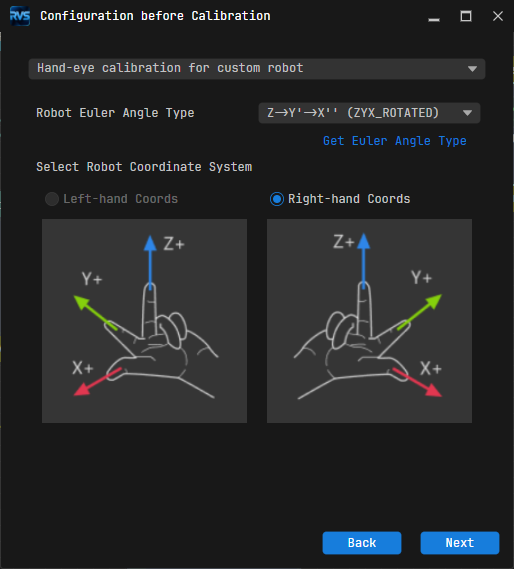
注意
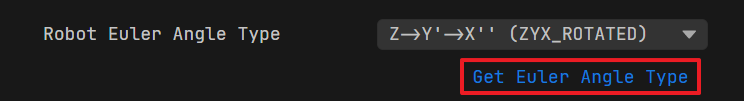
オイラー角タイプを取得 ツールを使用すると、ロボットのオイラー角タイプを確認できます。「Get Euler Angle Type」をクリックした後、画面左上の操作説明に従って実行してください。
キャリブレーション用のロボットタイプを選択 ウィンドウで、ロボットの種類に応じて「六軸/四軸/五軸またはその他のロボット」オプションを選択し、その後
Nextボタンをクリックします。下図は「六軸ロボット」を選択した例です。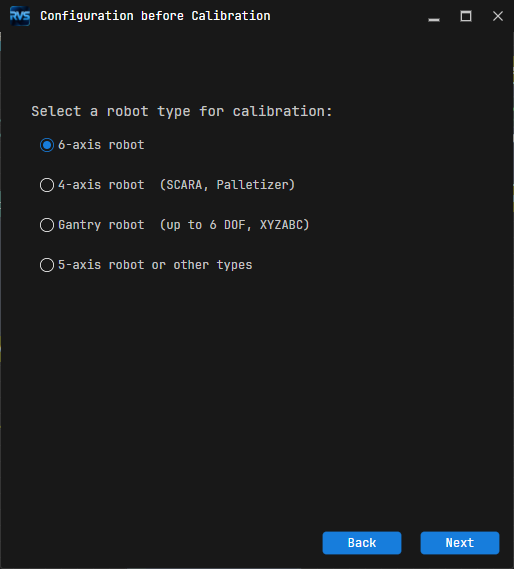
カメラ取付け方式を選択 ウィンドウで、"Eye to hand" オプションを選択し、その後
Nextボタンをクリック。
データ取得方法を選択 ウィンドウはデフォルトで「Multiple random calibration board poses」を選択し、
Startボタンをクリックすると、キャリブレーションウィンドウがポップアップ。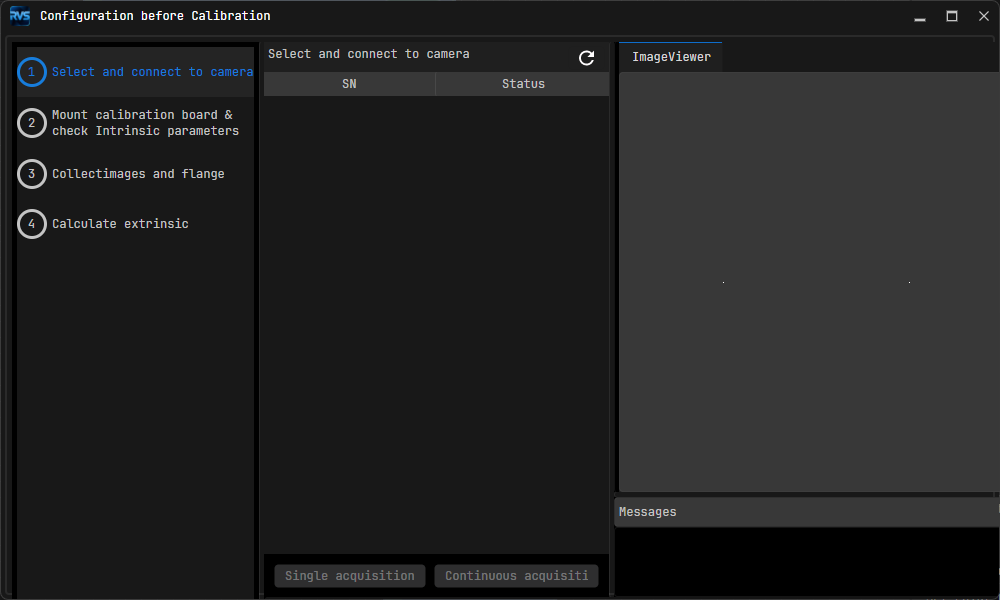
ここまででキャリブレーションプリセットは完了です。続いて実際のキャリブレーションに入ります。
キャリブレーションを実行
カメラを接続
カメラを接続 手順で、
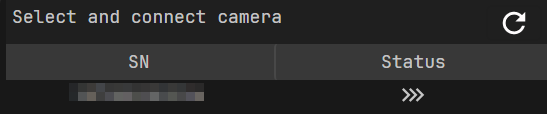
 ボタンをクリックしてカメラリストを更新します。SN リストに接続対象のカメラが表示されます。
注意
SN リストに対象のカメラが表示されない場合は、カメラの配線や IP 設定が正常か確認してください。
 ボタンをクリックしてカメラに接続。
カメラに接続した後、
Continuous acquisitionまたはSingle acquisitionボタンをクリックし、右側の 画像ビューパネル で画像が正常に出力されるか確認します。
Nextボタンをクリック:手順 3 で
Single acquisitionボタンをクリックした場合は、そのまま下部バーのNextボタンをクリックします。手順 3 で
Continuous acquisitionボタンをクリックした場合は、まずStopボタンをクリックして取得を停止してからNextをクリックしてください。そうしないと、カメラが連続取得状態のままとなり、後続の手順に影響します。
キャリブレーションボードを取り付けて内部パラメータを検査
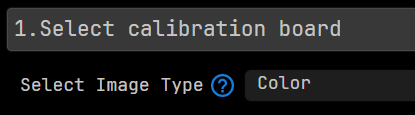
キャリブレーションボードを取り付けて内部パラメータを検査 手順で、1.キャリブレーションボードを選択 エリアで、画像カテゴリを選択。
注意
カメラの画像タイプ(カラー画像または赤外線画像に対応しているかどうか)とハンドアイキャリブレーション要件に応じて、画像カテゴリを選択します。
画像カテゴリを選択 が「Color Image」または「Color Image;Depth Image」の場合、キャリブレーションボードタイプは「Checkerboard」または「Standard calibration board」に設定可能。
画像カテゴリを選択 が「IR;Depth Image」の場合、キャリブレーションボードタイプは「Standard calibration board」のみ設定可能。
キャリブレーションボードパラメータを設定:
キャリブレーションボードタイプを選択 が「Checkerboard」を選択した場合、チェッカーボードの横方向コーナー点数、縦方向コーナー点数およびマス目のサイズを入力。
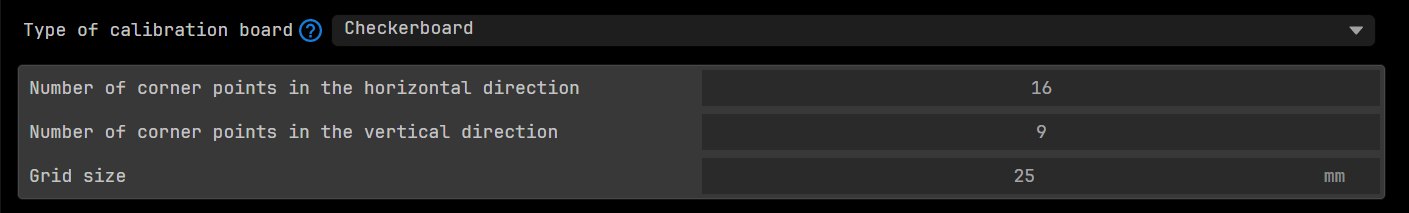
キャリブレーションボードタイプを選択 が「Standard calibration board」を選択した場合、キャリブレーションボードモデルを選択。

手動でロボットを適切な位置に移動し、キャリブレーションボードが右側の画像ビューに鮮明かつ完全に表示されるようにします。
2.カメラ内部パラメータを検査 エリアで
Check Intrinsic Parametersボタンをクリック。右下側メッセージボックスに内部パラメータ検査結果が表示される。下図は検査結果の例: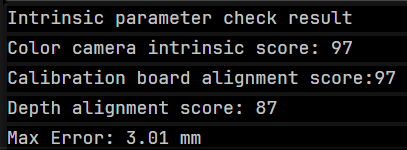
検査成功:ポップアップウィンドウで
確認ボタンをクリックし、その後底部バーでNextボタンをクリック。検査失敗:優先的にキャリブレーションプリセット過程とキャリブレーションボードを取り付けて内部パラメータを検査過程のすべてのオプションとパラメータが正しく設定されているかどうか検査。問題がないことを確認後も検査に失敗する場合、異常処理 エリアの
Open Percipio Viewerボタンをクリックして、カメラビューアツールを開き、カメラパラメータを画像品質が要件を満たすまで調整。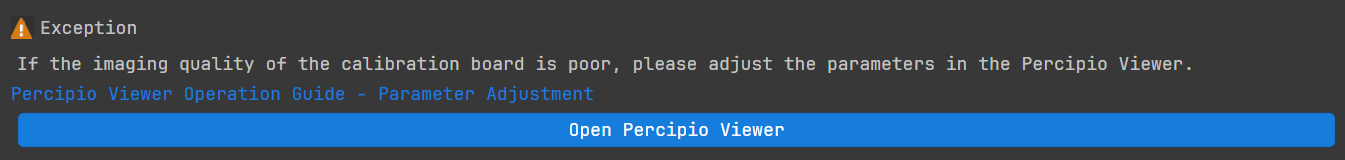
画像とポーズを取得
画像とポーズを取得 手順で、ロボットを異なるキャリブレーションポイントへ移動し、
Add an image and record flange poseボタンをクリックします。
注意
ロボットを各キャリブレーションポイントへ移動した後は、各ポイントのポーズをロボットプログラム側に記録しておくと、再キャリブレーション時に再利用できます。
ポップアップウィンドウでロボットのフランジポーズを入力します。
以下の方法でポーズを入力できます:
ポーズパネルで直接変更:座標 (X, Y, Z) および回転パラメータを直接調整。
ポーズ変換ツールを使用してポーズオフセットを調整:
ポーズツールボタンをクリックして、ポーズ変換 ツールを開く。現在の位置と向きからの相対オフセットを調整してポーズを変更。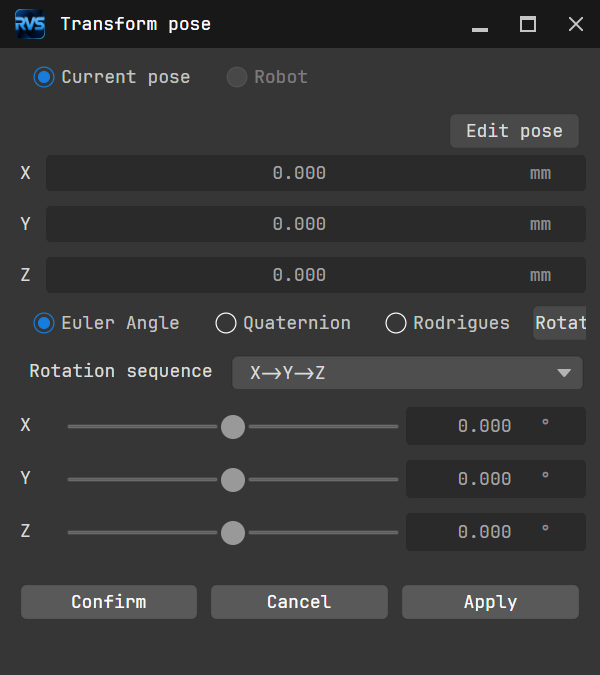
ポーズ編集インターフェースから入力:
Edit Poseボタンをクリックして、ポップアップウィンドウで指示されたフォーマットに従って位置と回転情報を直接入力。Confirmをクリックすると、入力値がポーズパネルに同期されます。
注意
ローカルに .txt または .xlsx ファイルを作成し、各キャリブレーションポイントに対応するロボットのフランジポーズを保存しておくと、再キャリブレーション時に入力しやすくなります。
追加したキャリブレーションポイントがデータ要件を満たすまで上記の手順を繰り返し、その後底部バーで
Nextボタンをクリック。
外部パラメータを計算
外部パラメータを計算 手順で、1.外部パラメータを計算して結果を表示 エリアの
Calculate extrinsicボタンをクリック。
インターフェース右下側 メッセージボックス 欄に外部パラメータ計算結果が表示される。
Saveボタンをクリック。
キャリブレーション結果を保存して適用
Rmse < 1 の場合、キャリブレーション精度が要件を満たしているとみなす。
外部パラメータを計算 手順の下部で Save ボタンをクリックすると、以下のダイアログが表示され、外部パラメータの保存成功を示します。キャリブレーション結果は自動的にソリューションの保存先にあるキャリブレーションディレクトリへ保存されます。
キャリブレーションパラメータグループを保存した後は、現在のソリューション内のプロジェクトにある「ImageAcquisition」ステップで、対応するキャリブレーションパラメータグループを選択できます。
以上で、キャリブレーション手順は完了です。