位置姿勢変換 (TransformPoses)
機能説明
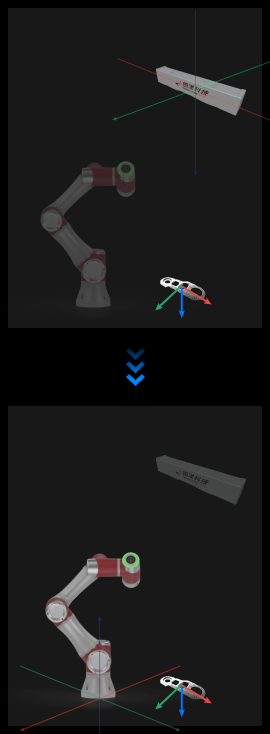
本手順は、位置姿勢をある座標系から別の座標系へ変換したり、参照位置姿勢に基づいて座標変換を行ったりするために使用します。
使用シーン
本手順は一般的に、位置姿勢をカメラ座標系とロボット座標系の間で相互変換する際に使用します。
入力
元位置姿勢(必連):変換対象の元位置姿勢。
参照位置姿勢(可連): 手順パラメータ「変換タイプ」で AllWithFirst、FirstWithAll、OneWithOne を選択した場合に入力します。
出力
変換後の位置姿勢:変換後の位置姿勢。
パラメータ説明
可視化設定
選択した座標系下で点群を表示
値リスト:ロボット座標系、カメラ座標系
調整出力をオンにすると、位置姿勢が選択した座標系で表示されます。
変換設定
変換タイプ
位置姿勢の変換方式を設定。
CameraToRobot 元位置姿勢をカメラ座標系からロボット座標系に変換します。「カメラから画像を取得」手順で対応する手眼キャリブレーションファイルを選択する必要があります。
RobotToCamera 元位置姿勢をロボット座標系からカメラ座標系に変換します。「カメラから画像を取得」手順で対応する手眼キャリブレーションファイルを選択する必要があります。
AllWithFirst すべての元位置姿勢を、最初の参照位置姿勢の座標系へ変換します。「参照位置姿勢」の入力が必要です。
FirstWithAll 最初の元位置姿勢を、すべての参照位置姿勢の座標系へそれぞれ変換します。「参照位置姿勢」の入力が必要です。
OneWithOne 一対一で変換します。第 n の元位置姿勢を第 n の参照位置姿勢の座標系へ変換します。「参照位置姿勢」の入力が必要で、入力位置姿勢と参照位置姿勢の数は一致している必要があります。