位置姿勢の座標方向を反転 (FlipPoses)
機能説明
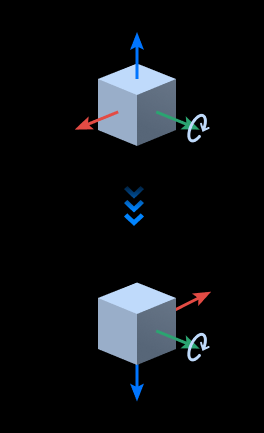
位置姿勢の一つの軸を固定し、もう一つの軸を指定方向に反転。
使用シーン
本手順は通常、位置姿勢の後処理段階で使用し、位置姿勢のある軸を一つの向きに統一します。
入力
位置姿勢:方向を調整する位置姿勢。
出力
位置姿勢:方向調整後の位置姿勢。
パラメータ説明
可視化設定
選択した座標系下で点群を表示
ロボット座標系/カメラ座標系での点群表示をサポート。
位置姿勢表示設定
Before:反転前の位置姿勢のみ表示。
After:反転後の位置姿勢のみ表示。
All:反転前と反転後の位置姿勢を同時に表示。
座標軸設定
反転が必要な軸
反転が必要な座標軸のタイプを選択。
方向タイプ
反転対象軸の向き。
負(位置姿勢のある軸を世界座標系の負方向に合わせたい場合、負方向との挟角が90°より大きい軸のみ調整されます);正(位置姿勢のある軸を世界座標系の正方向に合わせたい場合、正方向との挟角が90°より大きい軸のみ調整されます)。
例えば、パラメータで反転が必要な軸のタイプがZ、方向タイプが正の場合。世界座標系のZ軸正方向との挟角が90°より小さい位置姿勢のZ軸は調整されず、挟角が90°より大きい位置姿勢のZ軸は基準軸を中心に180°反転します。
固定が必要な軸
どの軸を中心に回転するかを選択します。反転が必要な軸と固定が必要な軸は同じ軸にはできません。