点フィルタリング (PointFilter)
機能説明
本手順は、ユーザーが指定したルールに基づいて点群をフィルタリングします。条件に一致しない点は除去されます。
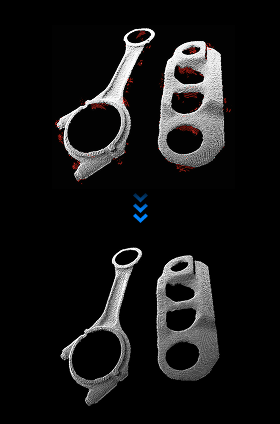
使用シーン
本手順は通常、点群の前処理段階で使用します。点群内の明らかな異常値や不要な干渉部分を除去し、後続の点群クラスタリングなどを行いやすくします。
入力
法線付き点群:フィルタリング処理の対象となる点群。
出力
法線付き点群:フィルタリング処理後の点群。
パラメータ説明
点フィルタリング方法タイプ
NormalsFilter(法線フィルタ):指定した参照方向に基づいて、各点の法線と参照方向のなす角度(単位: °)を計算します。角度範囲外の点をフィルタリングします。点群の層分離や付着を避けたい場合に適しています。
StatisticalOutlierFilter(統計外れ値フィルタ):指定したパラメータに基づいて外れ値を除去します。点群に明らかな異常値が含まれる場合に適しています。
NormalsFilter
点フィルタリング方法タイプで NormalsFilter を選択した場合、以下のパラメータを設定します。
参照座標系: 参照方向が位置する座標系を選択。
CameraFrame:参照方向ベクトルがカメラ座標系にあることを表す。
RobotFrame:参照方向ベクトルがロボット座標系にあることを表す。
参照方向X値:参照方向のX値コンポーネントを設定。
参照方向Y値:参照方向のY値コンポーネントを設定。
参照方向Z値:参照方向のZ値コンポーネントを設定。
最小角度差:
参照方向とのなす角の下限(°)を設定します。点法線と参照方向の角度がこの閾値より小さい場合、その点は除去されます。
最大角度差:
参照方向とのなす角の上限(°)を設定します。点法線と参照方向の角度がこの閾値より大きい場合、その点は除去されます。
StatisticalOutlierFilter
点フィルタリング方法タイプで StatisticalOutlierFilter を選択した場合、以下のパラメータを設定します。
最近隣点数:
1 回の検索で使う近接点数を設定します。値が大きいほど平均距離の計算に使う点数が増え、フィルタリング効果は強くなりますが、点群の細部が失われる可能性があります。値が小さすぎるとフィルタリングが不十分になることがあります。点群が密な場合は大きめに、疎な場合は小さめに設定します。
デフォルト値は30。デフォルト値の使用を推奨。
標準偏差乗数:
異常値の判定閾値を設定します。値が小さいほどフィルタリング条件は厳しくなり、除去される点が増えます。値が大きいほど条件は緩くなり、保持される点が増えます。有効点が過度に削除される場合は、この値を適切に大きくしてください。
デフォルト値は2.0。デフォルト値の使用を推奨。