点群ファイルをインポート
この方法はインポートした点群ファイルから点群テンプレートとグリップポイントを生成します。
全体的な操作プロセスは以下のとおりです。
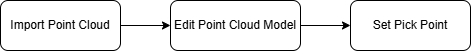
点群ファイルをインポート
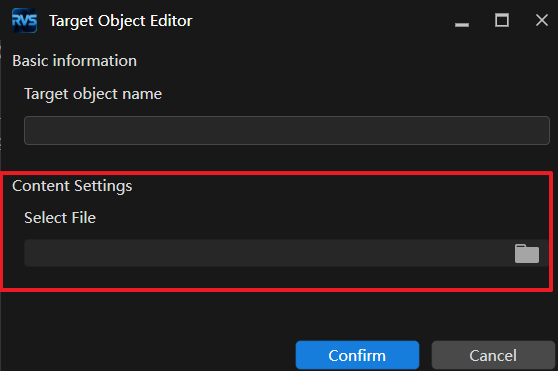
点群ファイルを選択
点群テンプレートプロセス選択インターフェースで「Import Pointcloud File」を選択した後、ポップアップしたインターフェースでワークテンプレート製作に使用する点群ファイルを選択します。
注意
インポートする点群ファイルはファイルに結果を保存ステップで保存した法線付き点群であり、PCD形式である必要があります。
3D ROI を設定(オプション)
「カメラで点群を収集」方法と同じように、シーン内の無関係な点群を迅速に除去し、ワーク点群を抽出するために、「Remove irrelevant point cloud using 3D ROI」オプションをチェックします。
チェック後、点群表示エリアには3D ROIフレームが表示されます。このフレームの位置とサイズを調整して、ワークの有効エリアを選択枠で囲むことができます。具体的な操作方法は3D ROIを設定を参照してください。
エッジ点群推定方式を設定
エッジ点群推定方式はワークのエッジ点群を推定し、後続のテンプレート編集とグリップポイント設定を支援するために使用します。システムは以下の2種類の方式を提供します:
テンプレートを編集
このステップは「カメラで点群を収集」と同じです。カメラで点群を収集——テンプレートを編集を参照してください。
グリップポイントを設定
このステップは「カメラで点群を収集」と同じです。カメラで点群を収集——グリップポイントを設定を参照してください。
テンプレートを保存
インターフェース右下の Save ボタンをクリックすると、システムは現在のテンプレートとグリップポイントを保存します。インターフェース左側のワークリストで現在のソリューションのすべてのワークテンプレートを表示できます。