参照方向とのなす角により位置姿勢の有効性を判断 (ValidatePosesByIncludedAnglesToReferenceDirection)
機能説明
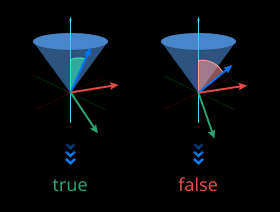
位置姿勢の指定軸と参照方向とのなす角を計算します。角度が設定した最大角度差以下の場合、その位置姿勢を保持し、判断結果は True になります。それ以外は除外され、判断結果は False になります。
使用シーン
汎用的な位置姿勢フィルタリング手順。
入力
位置姿勢(必連):PoseList。検証対象位置姿勢リスト。
参照位置姿勢(可連):世界座標系下の参照位置姿勢を指定し、その指定参照軸を参照方向として使用。入力位置姿勢が有効かを判断するために使用。
参照方向(可連):参照方向を指定。入力位置姿勢が有効かを判断するために使用。
出力
判断結果:判断結果を表すブール値リスト。
有効位置姿勢:有効と判定された位置姿勢リスト。
パラメータ説明
可視化設定
選択した座標系下で点群を表示:ロボットまたはカメラ座標系下で点群を表示することを選択。
その他の設定
座標系:参照方向が属する座標系を選択します。現在は世界座標系(WorldCoordinate)のみサポートしています。
参照方向ソース
第二入力のタイプを決定:参照位置姿勢(Pose)または参照方向(Vector3D)。
参照方向
「参照方向ソース」が「Vector3D」で第二入力が接続されている場合、このパラメータは無効です。
「参照方向ソース」が「Pose」で第二入力が接続されている場合、このパラメータで参照軸と軸方向(X 軸正方向、X 軸負方向、Y 軸正方向、Y 軸負方向、Z 軸正方向、Z 軸負方向)を指定します。
第二入力が接続されていない場合は、このパラメータを「カスタマイズ」に設定し、参照方向の X/Y/Z 値を設定します。
指定が必要な軸
入力位置姿勢のうち、参照方向とのなす角の計算に使う軸を指定します。
最大角度差(0~180)
入力位置姿勢の指定軸と参照方向とのなす角がこの値以下の場合、その入力位置姿勢を有効と判定します。
参照方向
「参照方向」で「カスタマイズ」を選択した場合、以下のパラメータを設定します。
X:参照方向のX軸上の分量を設定。
Y:参照方向のY軸上の分量を設定。
Z:参照方向のZ軸上の分量を設定。