指定方向に沿って位置姿勢移動 (TranslatePosesAlongGivenDirection)
機能説明
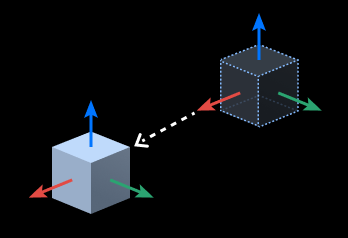
指定方向に沿って入力位置姿勢を平行移動。
使用シーン
汎用的な位置姿勢調整手順。指定方向と距離で位置姿勢を変換するために使用。
入力
元位置姿勢(必連):移動対象の位置姿勢。
移動距離(可連):位置姿勢の移動距離(未接続時パラメータ内の「移動距離」を使用)。
出力
移動後の位置姿勢:元位置姿勢が指定方向に沿って平行移動後の結果。
パラメータ説明
可視化設定
選択した座標系下で点群を表示
調整出力をオンにすると、位置姿勢が選択した座標系下に表示。
ロボット座標系
カメラ座標系
入力使用設定
対応タイプ
元位置姿勢と移動距離のマッチング方式を指定。
All:各元位置姿勢が移動距離リスト内の距離に順番に対応します(両者の数量が等しい必要があります)。
FirstOnly:すべての元位置姿勢が移動距離リストの最初の値に従って変換。
移動方向設定
移動距離
位置姿勢平行移動距離を設定。単位はミリメートル(mm)。
参照座標系
移動方向のベースの座標系を選択。
Worldcoordinate:参照方向が基座標系下の方向ベクトル。
ObjectCoordinate:参照方向が元位置姿勢自身座標系下の方向ベクトル。
参照方向
移動方向の指定方式を選択。
CustomizedDirection:カスタマイズ方向(X/Y/Z)に沿って変換。
ObjectAxis:指定軸に沿って変換。実際の状況に応じて指定軸を選択します。
カスタマイズ方向
X/Y/Z:参照方向がCustomizedDirectionの場合、X/Y/Zが共にカスタマイズ移動方向ベクトルを構成。
指定軸
X/Y/Z:参照方向がObjectAxisの場合、元位置姿勢自身座標系のどの軸に沿って変換するかを選択。