位置姿勢の軸を指定方向へ回転 (RotatePosesAxesToSpecifiedDirections)
機能説明
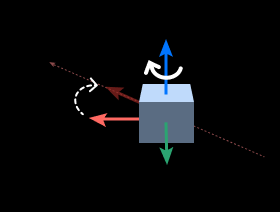
入力位置姿勢を調整し、指定軸が目標方向を指すようにするために使用。
使用シーン
汎用的な位置姿勢方向調整手順です。対称性を持つ物体の姿勢調整にも使用できます。
入力
元位置姿勢(必連):回転対象の位置姿勢。
カスタマイズ方向(可連):参照方向を与えます。入力タイプはパラメータ「入力データタイプ」で指定します。
出力
回転後の位置姿勢:回転後の位置姿勢リスト。
パラメータ説明
可視化設定
選択した座標系下で点群を表示
調整出力をオンにすると、位置姿勢を選択した座標系で表示します。
ロボット座標系
カメラ座標系
回転設定
回転が必要な軸
入力位置姿勢が回転する必要がある軸を選択。
固定が必要な軸
入力位置姿勢を回転させる際に固定する軸を選択します。
Noneを選択すると固定軸なしを表し、回転軸は直接参照方向を指す。
対称性設定
(「固定が必要な軸」がNoneではない場合のみ表示。)
物体対称性を考慮する必要があります
チェックすると、対称角度の制約が有効になります。
対称角度(0~360)
物体が固定軸まわりに持つ回転対称周期を定義します。物体に対称性がある場合、この角度だけ固定軸回りに回転しても同等とみなします。
指定方向が入力から来ている場合
入力データタイプ
第 2 入力のデータタイプを指定します。Vector3D または Pose を選択できます。
目標軸方向設定
入力ポート「カスタマイズ方向」に入力がない場合、「目標軸方向設定」に関するパラメータが有効になります。
座標系を指定
目標軸方向の参照座標系を指定。デフォルトでは世界座標系(WorldCoordinate)。
軸方向
位置姿勢が指す目標方向を選択。
Pos_X/Y/Z:X/Y/Z軸正方向。
Neg_X/Y/Z:X/Y/Z軸負方向。
Customized:カスタマイズ方向。
例: カメラ Z 軸を目標点に向ける
元位置姿勢:カメラ現在位置姿勢
回転軸:Z軸
目標方向:[0, 0, 1](世界座標系Z軸方向)
出力:Z軸が世界座標系上方を向くカメラ位置姿勢