3D ROI内点群を抽出 (Extract3DPointsIn3DROI)
機能説明
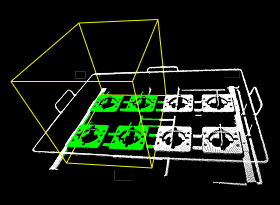
3D ROI(関心領域)を使用して入力点群を空間フィルタリングし、3D ROI 内にある点群データのみを保持します。領域外の点群は除外されます。
使用シーン
汎用的な点群フィルタリング手順です。対象物体の点群領域に絞り込み、背景点群の干渉を減らして後続処理の効率を上げたい場合に使用します。
入力
法線付き点群:処理対象の点群。
出力
法線付き点群:3D ROIフィルタリング後に保持された点群データ。
パラメータ説明
点群タイプを設定
このパラメータは入力点群のタイプを設定します。
PointXYZNormal:法線情報を含む点群を入力します。
PointXYZ:法線情報を持たない点群を入力します。
3D ROI設定
3D ROI
「エディタを開く」ボタンをクリックして、3D ROIを設定 画面で 3D ROI を設定します。
具体的な設定ステップは3D ROIを設定参照。
入力点群が位置する座標系タイプ
入力点群が属する座標系を設定します。
値リスト:CameraFrame (カメラ座標系)、RobotFrame (ロボット座標系)。
空状態設定
3D ROI内最小点数
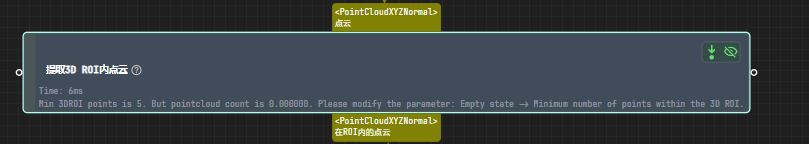
「3D ROI 内の点が空かどうかを送信」を有効にした場合に設定します。3D ROI 内に物体が存在しないか、物体が認識されていないかを判断するために使用します。
3D ROI内の点が空かどうかを送信
チェックあり:ROI内点数が「3D ROI内最小点数」より小さい場合、空状態ヒントを送信。
チェックなし:ヒントを送信しない。