ロボットと通信設定
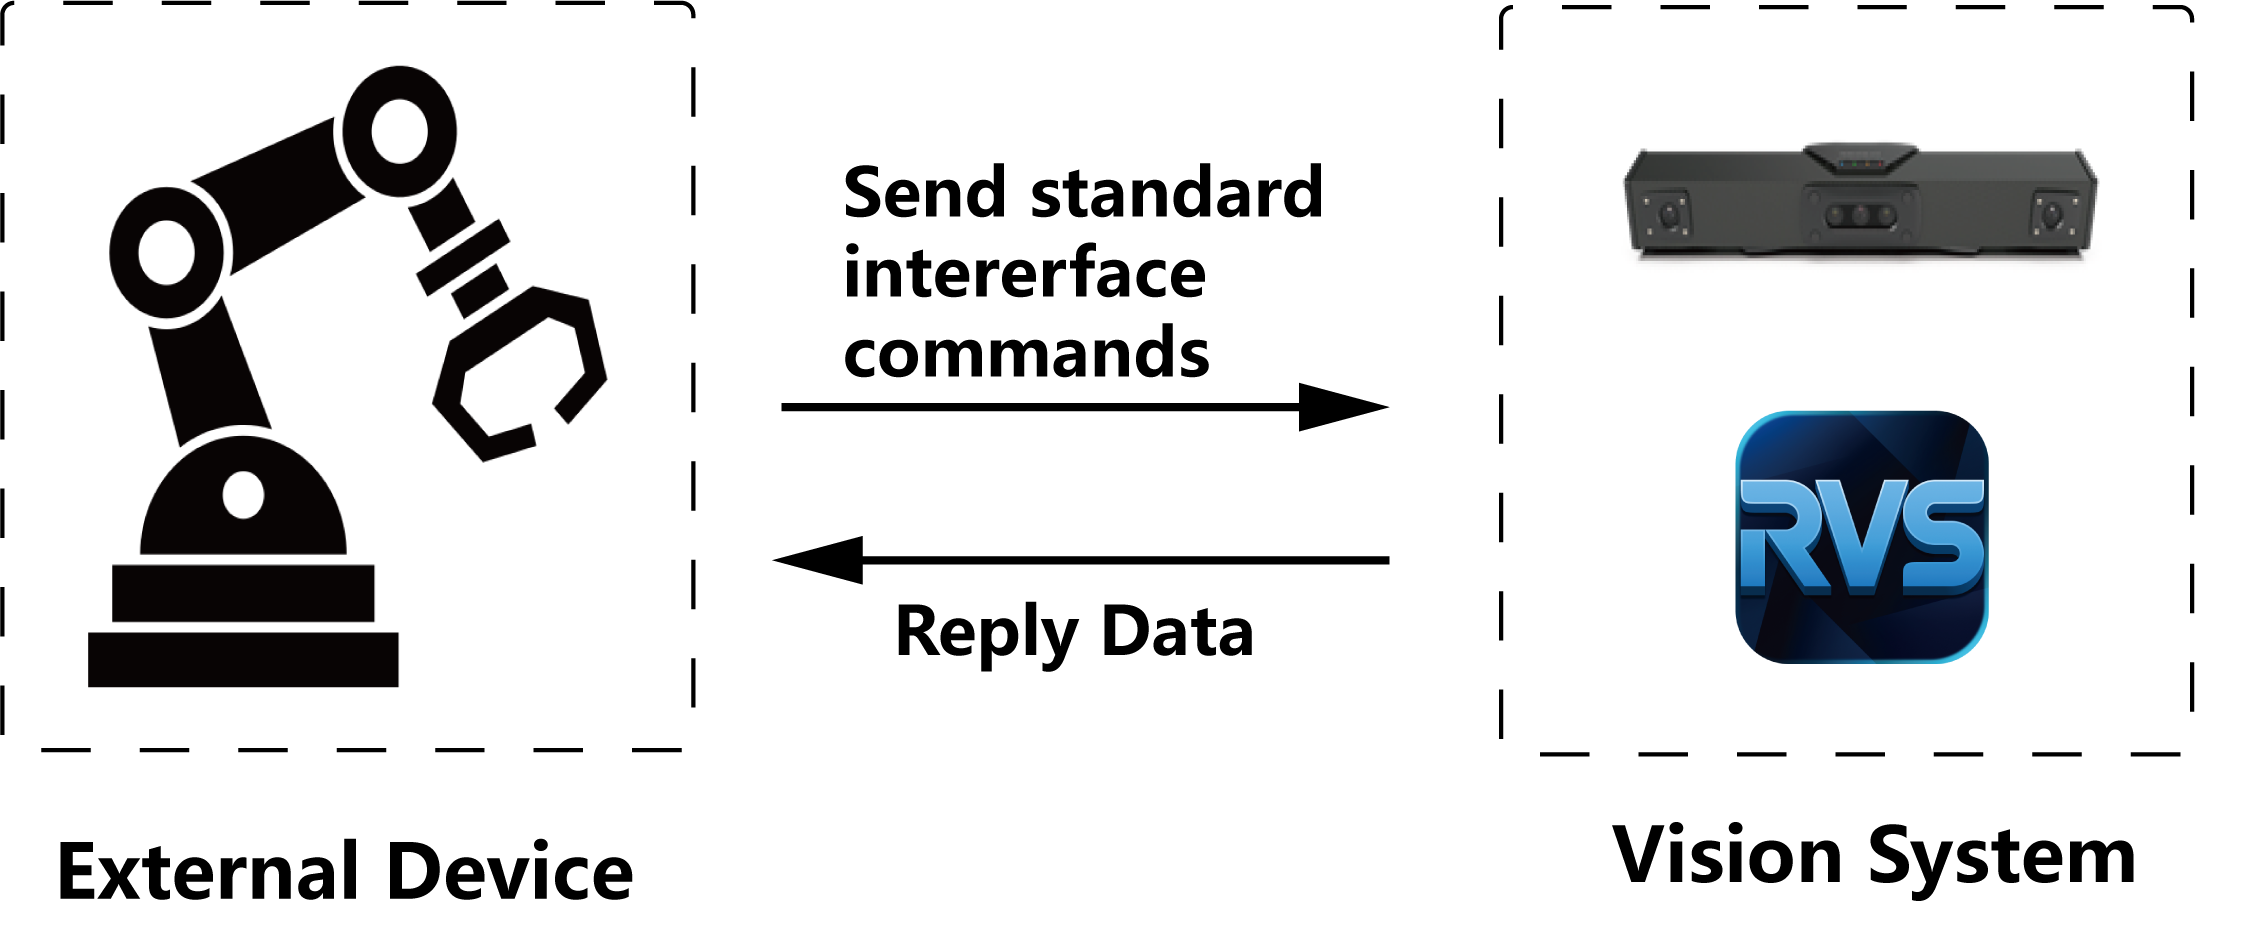
ビジョンシステムは、外部デバイス(ロボットなど)と通信を確立してデータ連携を行う必要があります。RVS 2.0 では 標準インターフェース通信 モードを採用しており、外部デバイスが標準コマンドを送信し、ビジョンシステムがそれを受信して対応する結果を返します。
このモードでは、ビジョンシステムは外部デバイスからのコマンドに受動的に応答します。そのため、ユーザーは外部デバイス側のプログラムを自分で作成し、通信処理を実装する必要があります。
システムは、TCP Server と Siemens Snap7 Client の 2 種類の通信プロトコルをサポートしています。
関連ドキュメント:
通信を設定:通信サービスを設定および起動する方法を紹介。
TCP 標準コマンド説明:TCP コマンドの使用方法。
S7 標準コマンド説明:Siemens Snap7 コマンドの使用方法。
標準インターフェース状態コードリスト:標準インターフェース通信状態コードの参照。