机器人与通信配置
视觉系统需与外部设备(如机器人、PLC 或上位机等)建立通信,以实现数据交互。RVS 2.0 支持以下两种通信方式:
标准接口通信:外部设备发送指令,视觉系统接收并返回结果。视觉系统被动响应指令,用户需自行编写外部设备程序以完成通信交互。系统支持 TCP Server 和 Siemens Snap7 Client 两种通信协议。
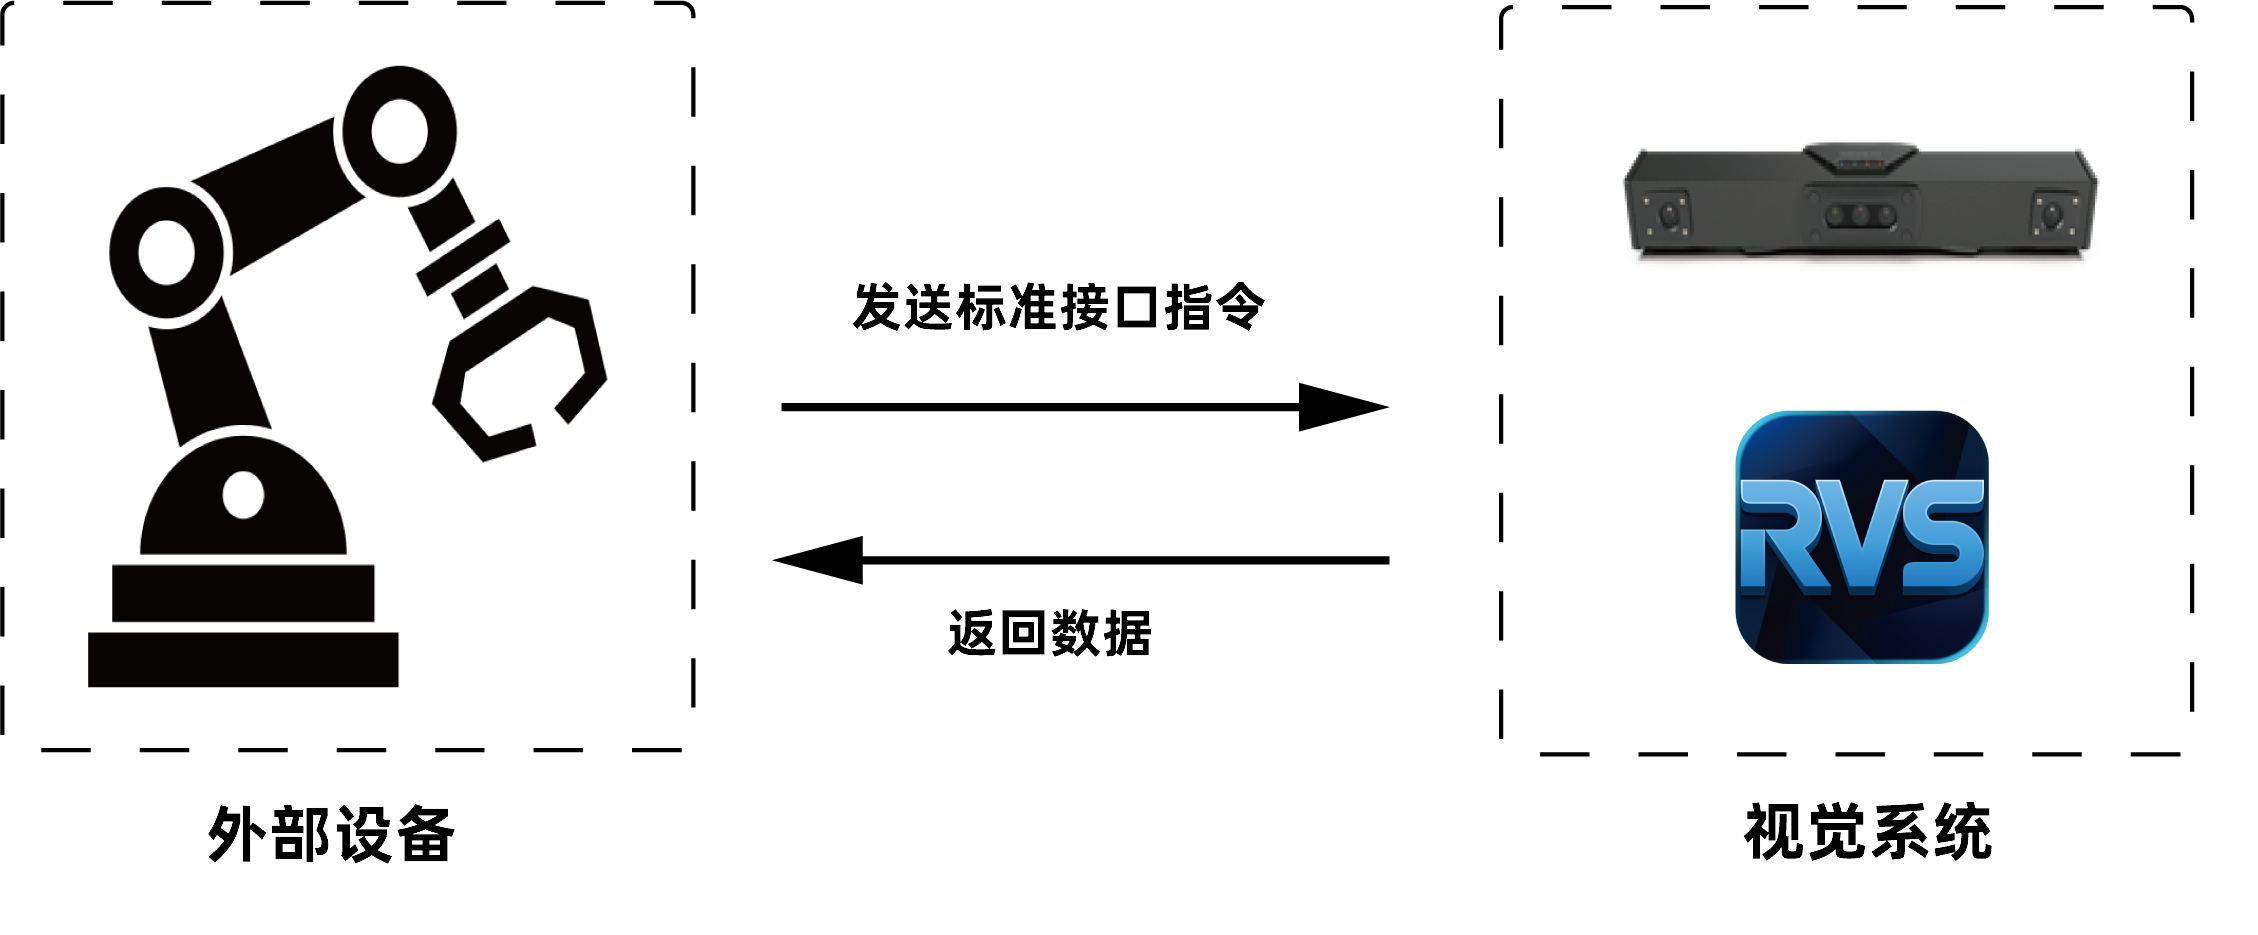
本节介绍标准接口通信的配置方法,目录如下:
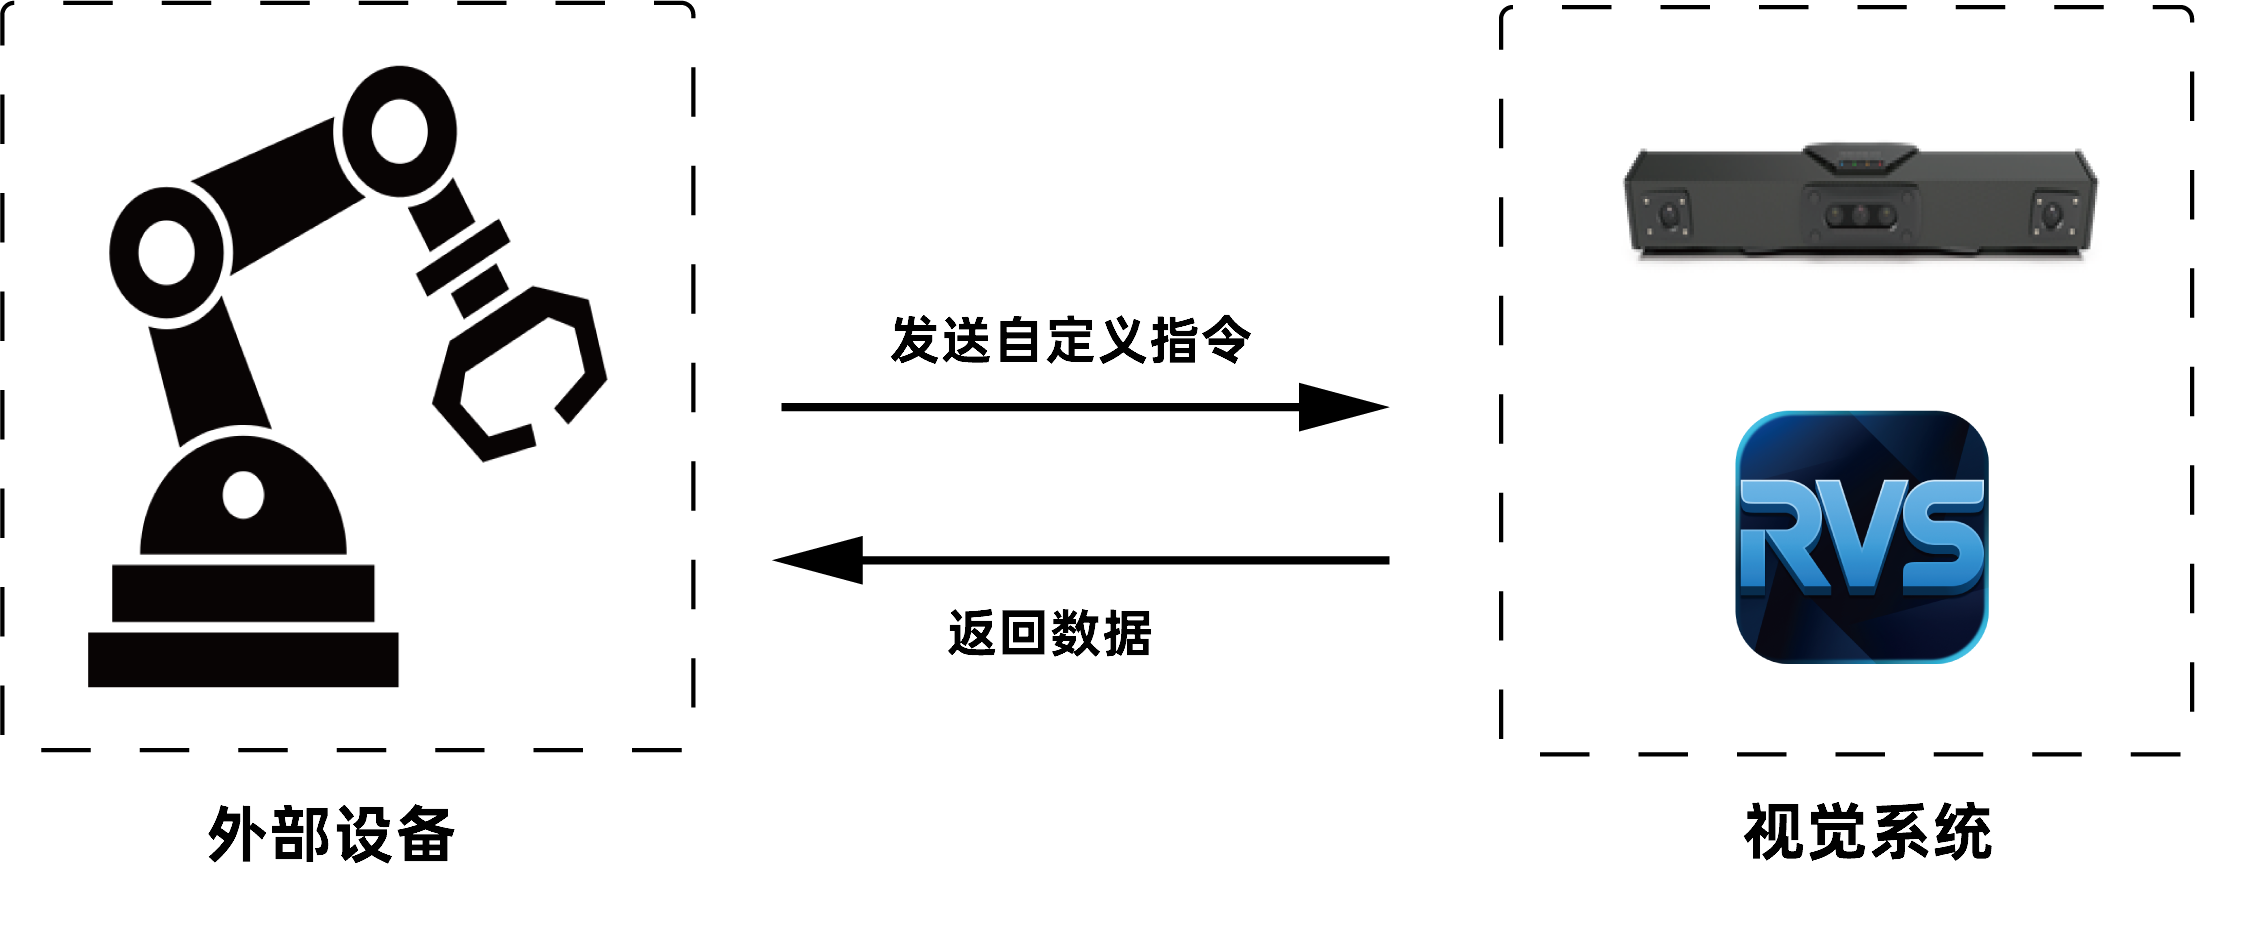
Adapter 通信:外部设备发送用户自定义指令,视觉系统接收并返回相应数据。通信双方需共同确定指令格式,因此用户需同时编写视觉系统和外部设备端的程序。可借助适配程序(Adapter)生成器快速生成视觉系统端的 Adapter 程序。
参见
关于 Adapter 的详细文档,请查看适配程序(Adapter)生成器。