围绕指定轴旋转位姿
功能描述
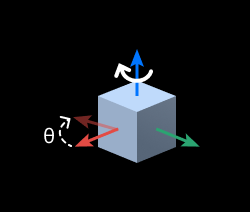
将输入位姿围绕指定轴旋转指定角度。
使用场景
通用的位姿调整步骤,用于将位姿围绕指定轴旋转后输出。
输入
原始位姿(必连):待旋转的位姿。
自定义轴(可连):位姿将绕该端口指定的轴旋转。使用该端口时,“轴设置”相关参数无效。
自定义角度(可连):指定位姿旋转角度。使用该端口时,“旋转角度”参数无效。
输出
旋转后的位姿:原始位姿围绕指定轴旋转后得到的位姿列表(PoseList)。
工作流程
输入位姿 → 选择坐标系 → 指定旋转轴 → 设置旋转角度 → 执行旋转变换 → 输出旋转后位姿
参数说明
指定坐标系
选择旋转操作的参考坐标系:相机坐标系、机器人坐标系。
轴设置
当输入端口 “自定义轴” 无输入时,“轴设置” 相关参数生效。
需要固定的轴
X/Y/Z:围绕标准坐标轴 X/Y/Z 旋转。
Custom:用户自定义旋转轴方向。
指定参考方向
当 “需要固定的轴” 选择为 “Custom” 时,需要指定自定义轴的方向向量。
角度设置
旋转角度
定义旋转角度大小。旋转遵循右手法则(拇指指向轴方向,四指弯曲方向为正角度)。当输入端口 “自定义角度” 无输入时,该参数生效。
其他设置
忽略模为0的无效方向向量
勾选后,若方向向量长度为 0(无效向量),系统将自动忽略该向量,避免因输入数据异常导致计算报错。
示例
示例1:绕机器人坐标系 Z 轴旋转 90°
坐标系设置:机器人坐标系
需要固定的轴:Z
旋转角度:90
示例2:绕相机坐标系中的自定义轴旋转
坐标系设置:相机坐标系
需要固定的轴:Custom
参考方向:[1, 1, 0]
旋转角度:45
忽略无效向量:true