将3D点云投影为2D图像
功能描述
基于透视投影模型(相机模型),将输入的3D点云转换为2D深度图像或掩膜图像。
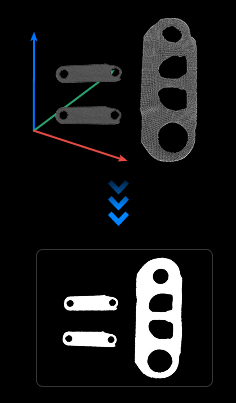
使用场景
用于点云预处理阶段。首先将 3D 点云投影为 2D 图像,使用 2D 图像处理方法后(比如 2D 形态学或深度图处理操作),再通过将深度图转换为点云等步骤转换回点云。
输入
带法向的点云(必连):输入的 3D 点云,必须包含法向量信息。
注意
点云转换为2D图像需要相机内参矩阵,因此输入点云必须来自“从相机获取图像”步骤(真实或虚拟相机)输出的深度图或点云,不支持“读取点云”步骤导入的本地点云文件。
输出
掩膜/深度图像
输出类型由图像类型参数决定:
Mask:输出掩膜图像
Depth:输出深度图像
参数说明
图像类型
该参数用于指定输出图像的类型:
Mask:将 3D 点云转换为掩膜图像并输出。
Depth:将 3D 点云转换为深度图像并输出。