翻转位姿的坐标方向
功能描述
固定位姿的一个轴,使其另一个轴翻转到指定方向。
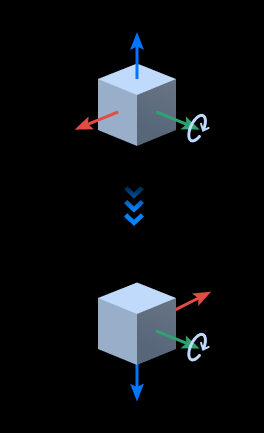
使用场景
本步骤通常用于位姿后处理阶段,将位姿的某个轴统一至一个朝向。
输入
位姿:待调整方向的位姿。
输出
位姿:调整方向后的位姿。
参数说明
可视化设置
在选定坐标系下显示点云
支持在机器人坐标系/相机坐标系显示点云。
位姿显示设置
Before:表示只显示翻转前的位姿。
After:表示只显示翻转后的位姿。
All:表示同时显示翻转前和翻转后的位姿。
坐标轴设置
需要翻转的轴
选择需要翻转的坐标轴的类型。
方向类型
待翻转轴的指向。
负(想要将位姿的某个轴调整到世界坐标系下的负方向,只有与负方向夹角大于 90° 的轴才会被调整);正(想要将位姿的某个轴调整到世界坐标系下的正方向,只有与正方向夹角大于 90° 的轴才会被调整)。
比如,参数中需要翻转的轴的类型为Z,方向类型为正,此时与世界坐标系 Z 轴正方向夹角小于 90° 的位姿 Z 轴不会被调整,夹角大于 90° 的位姿 Z 轴会绕基准轴翻转 180°。
需要固定的轴
选择绕哪个轴旋转。需要翻转的轴与需要固定的轴不能为同一轴。