沿指定方向移动位姿
功能描述
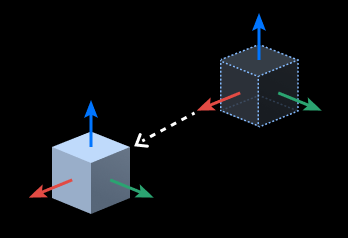
沿指定方向对输入位姿进行平移。
使用场景
通用的位姿调整步骤,用于按指定方向和距离平移位姿。
输入
原始位姿(必连):待移动的位姿。
移动距离(可连):位姿的移动距离(未连接时使用参数中的 “移动距离”)。
输出
移动后的位姿:原始位姿沿指定方向平移后的结果。
参数说明
可视化设置
在选定坐标系下显示点云
开启调试输出后,位姿会显示在所选坐标系下。
机器人坐标系
相机坐标系
输入的使用设置
对应类型
指定原始位姿与移动距离的匹配方式。
All:每个原始位姿依次对应移动距离列表中的一个距离(要求两者数量相等)。
FirstOnly:所有原始位姿均按移动距离列表的第一个值进行平移。
移动方向设置
移动距离
设置位姿平移距离,单位为毫米(mm)。
参考坐标系
选择移动方向所基于的坐标系。
Worldcoordinate:参考方向为基坐标系下的方向向量。
ObjectCoordinate:参考方向为原始位姿自身坐标系下的方向向量。
参考方向
选择移动方向的指定方式。
CustomizedDirection:沿 自定义方向(X/Y/Z)平移。
ObjectAxis:沿指定轴平移,需根据实际情况选择 指定轴。
自定义方向
X/Y/Z:当 参考方向 为 CustomizedDirection 时,X/Y/Z 共同构成自定义移动方向向量。
指定轴
X/Y/Z:当 参考方向 为 ObjectAxis 时,选择沿原始位姿自身坐标系的哪个轴进行平移。