开始使用
基础操作
重点功能
ProtocolAdapter
await adapter.start() -> None
await adapter.stop() -> None
adapter.add_header_parser(parser) -> None
adapter.bind_communication(communication) -> None
await ProtocolAdapter.start_protocol(package_path, config=None, *, start=True)
ProtocolConfig
TCPServer
TCPClient
HeaderParser
PayloadParser
CompositePayloadParser
Gap(count=1)
LeafFieldParser(field_name, reader_fn)
ConditionalFieldParser(predicate, true_parser, false_parser=None)
ExecutionContext
CommandRequest
ExecutionResult
Operation
set_robot_pose
update_step_property
ResponseAssembler
WriteContext
RobotService
技术支持
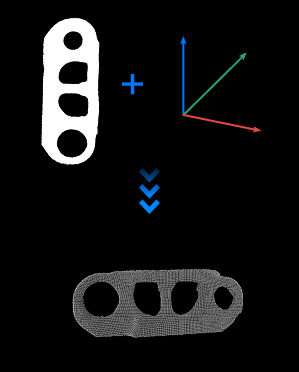
将二维图像中的像素点,根据指定的相机位姿,投影到三维空间中一个由该位姿定义的虚拟平面上,生成一个单层面的3D点云
本步骤通常用于匹配 2D 形状,将 2D 边缘转换为 3D 点云进行匹配。
多张图像:单张或多张 2D 掩膜图像。
位姿:2D 图像所在平面的平面位姿,用于指定生成3D点云所在的空间平面。
点云:由输入的 2D 图像转换得到的 3D 点云。