根据与参考方向的夹角判断位姿是否有效
功能描述
计算位姿指定轴与参考方向之间的夹角。若夹角小于或等于设定的最大角度差,则保留该位姿,判断结果为 True;否则剔除,判断结果为 False。
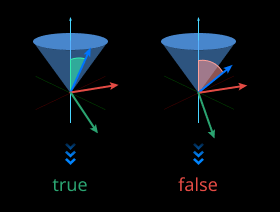
使用场景
通用的位姿过滤步骤。
输入
位姿(必连):PoseList,待验证的位姿列表。
参考位姿(可连):指定一个位于世界坐标系下的参考位姿,并使用其指定参考轴作为参考方向,用于判断输入位姿是否有效。
参考方向(可连):指定一个参考方向,用于判断输入位姿是否有效。
输出
判断结果:表示判断结果的布尔值列表。
有效位姿:判定为有效的位姿列表。
参数说明
可视化设置
在选定坐标系下显示点云:选择在机器人或相机坐标系下显示点云。
其他设置
坐标系:选择参考方向所在的坐标系。目前仅支持世界坐标系(WorldCoordinate)。
参考方向来源
决定第二输入的类型:参考位姿(Pose)或参考方向(Vector3D)。
参考方向
当“参考方向来源”为“Vector3D”且第二输入已连接时,该参数无效。
当“参考方向来源”为“Pose”且第二输入已连接时,请通过该参数指定参考轴及轴向(X轴正方向、X轴负方向、Y轴正方向、Y轴负方向、Z轴正方向、Z轴负方向)。
当第二输入未连接时,请将该参数设为“自定义”,并设置参考方向的 X/Y/Z 值。
需要指定的轴
指定输入位姿中用于与参考方向计算夹角的轴。
最大角度差(0~180)
当输入位姿指定轴与参考方向的夹角小于或等于该值时,判定该输入位姿有效。
参考方向
当“参考方向”选择为“自定义”时,需设置以下参数。
X:设置参考方向在 X 轴上的分量。
Y:设置参考方向在 Y 轴上的分量。
Z:设置参考方向在 Z 轴上的分量。