提取3D ROI内点云
功能描述
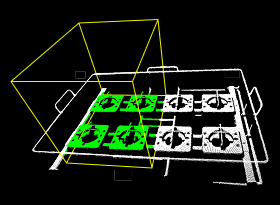
使用3D ROI(感兴趣区域)对输入点云进行空间过滤,仅保留位于3D ROI 区域内的点云数据,区域外的点云将被滤除。
使用场景
通用的点云过滤步骤。可用于聚焦目标物体的点云区域,有效去除背景干扰点云,提升后续处理步骤的效率。
输入
带法向点云:待处理的点云。
输出
带法向点云:经 3D ROI 过滤后保留的点云数据。
参数说明
设置点云类型
该参数用于设置输入点云的类型。
PointXYZNormal:输入带法线信息的点云。
PointXYZ:输入为不含法线信息的点云
3D ROI 设置
3D ROI
点击 “打开编辑器” 按钮,在设置 3D ROI 界面中设置 3D ROI。
具体设置步骤请参见 设置3D ROI。
输入点云所在的坐标系类型
更改输入点云所在的坐标系:相机坐标系、机器人坐标系。
为空状态设置
3D ROI内最小点数
勾选 “发送3D ROI内的点是否为空” 参数后需要设置此参数,用于判断 3D ROI 内是否无物体,或有物体未识别。
发送3D ROI内的点是否为空
勾选:当 ROI 内点数小于 “3D ROI内最小点数” 时,发送空状态提示。
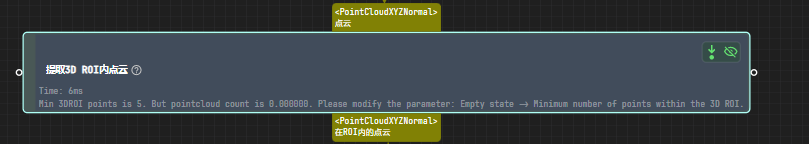
不勾选:不发送提示。