点云降采样
功能描述
对点云进行稀疏化处理,减少点的数量,同时保留点云的整体形状特征。
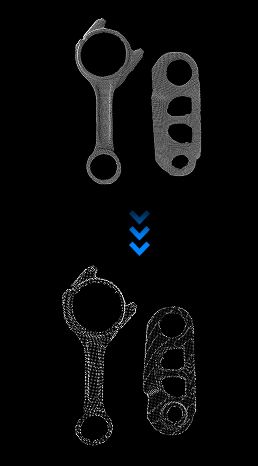
使用场景
该步骤通常用于点云预处理阶段。在某些场景下,稀疏的点云已能够满足计算需求,此时为提高程序运行速度,可先对原始点云进行降采样处理,再执行后续操作。
输入
带法向点云:包含法线信息的原始点云。
输出
精简后带法向点云:降采样处理后的带法向点云。
参数说明
设置点云类型
选择输入点云的类型。
PointXYZNormal:(默认)输入带法线信息的点云。
PointXYZ:输入不带法线信息的点云。
采样器类型
采样器类型
选择点云的降采样方法。
VoxelGridSampler:体素采样法,将点云空间划分为均匀的三维网格(体素),在每个体素内计算所有点的位置和法向的平均值,利用该均值生成一个新的代表点,将其他点丢弃,以降低点云密度。该降采样方法较完整的保留边缘细节,但是不保留相机内参。
ResolutionReductionSampler:(默认)降低点云分辨率,把点云按照二维的行和列排列,按照固定的步长来采样点云。该降采样方法保留相机内参,但不保留边缘细节。
采样间隔
选择 VoxelGridSampler 时,需要设置采样间隔。该参数用于设置降采样时体素网格的边长。该值越大,降采样后的点云越稀疏,保留的细节越少。
行步长
选择 ResolutionReductionSampler 时,需要设置行步长。该参数用于设置降采样时行方向的步长。该值越大,降采样后的点云越稀疏,保留的细节越少。
列步长
选择 ResolutionReductionSampler 时,需要设置列步长。该参数用于设置降采样时列方向的步长。该值越大,降采样后的点云越稀疏,保留的细节越少。