导入点云文件
该方法通过导入的点云文件生成点云模板和抓取点。
总体操作流程如下:
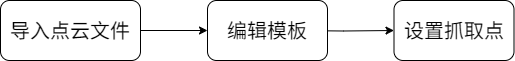
导入点云文件
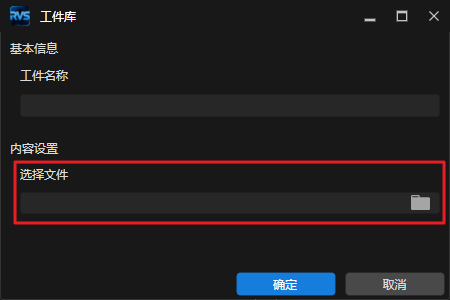
选择点云文件
在点云模板流程选择界面选择“导入点云文件”后,需在弹出的界面中选择用来制作工件模板的点云文件。
注意
导入的点云文件必须是通过保存结果到文件步骤保存的带法向点云,且为 PCD 格式。
设置 3D ROI (可选)
与“用相机采集点云”方法一样,为了快速去除场景中无关的点云,提取出工件点云,可勾选 “使用3D ROI去除无关点云” 选项。
勾选后,点云显示区将显示 3D ROI 框。可以调整该框的位置和大小,以框选出工件的有效区域。具体操作方法参加设置 3D ROI。
设置边缘点云估计方式
边缘点云估计方式用于估计工件边缘的点云,以辅助后续的模板编辑和抓取点设置。系统提供两种方式:
编辑模板
该步骤与“用相机采集点云”一样,请参见用相机采集点云——编辑模板。
设置抓取点
该步骤与“用相机采集点云”一样,请参见用相机采集点云——设置抓取点。
保存模板
点击界面右下方的 保存 按钮,系统将保存当前模板及抓取点。可在界面左侧的 工件列表 中查看当前方案的所有工件模板。