点云聚类
功能描述
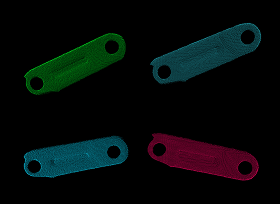
该步骤可根据指定规则进行点云聚类,常用于目标物体的分割。
使用场景
该步骤一般用于点云预处理,排除物体点云间相互干扰。
输入
带法向点云:待聚类的点云。
分类标签:与输入点云对应的分类标签。
输出
聚类后的点云:聚类后的点云。
分类标签:与输出点云对应的分类标签。
参数说明
聚类算法 该参数用于选择聚类方法。
EuclideanCluster:欧式聚类,计算当前点和所有其他点的距离,根据距离判断点云是否属于一类。
RegionGrowingSeg:区域生长分割,计算当前点和邻域范围内的点的距离,根据距离判断点云是否属于一类。
输出类中相邻点最大距离
该参数用于设置类中的点的最大距离。间距小于该距离的点会被分为同一类。
邻域半径
该参数用于设置区域生长分割算法中邻域范围的大小,以该像素半径作为相邻区域范围。该值越大,邻域内的点越多,聚类结果越稀疏。
类的最小点数/类的最大点数
该参数用于过滤聚类结果。当聚类后的点云点数介于最小点数与最大点数之间时,才会输出该点云。
默认值:800/3000000
调节示例:假设聚类后的点云点数分别为 10000、20000、30000、40000、50000。如果类的最大点数为45000,类的最小点数为15000,那么点数为 10000 与 50000 的类将被过滤掉,只输出点数为 20000、30000、40000 的点云。