使位姿的轴旋转至指定方向
功能描述
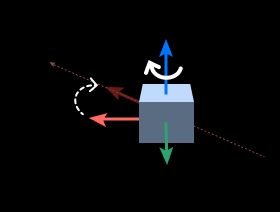
用于调整输入位姿,使其指定轴指向目标方向。
使用场景
通用的位姿方向调整步骤,也可用于对称物体按对称性旋转位姿。
输入
原始位姿(必连):待旋转的位姿。
自定义轴:提供参考方向。输入类型由参数 “输入数据类型” 指定。
输出
旋转后的位姿:旋转后的位姿列表。
参数说明
可视化设置
在选定坐标系下显示点云
开启调试输出后,位姿将显示在选定坐标系下。
机器人坐标系
相机坐标系
旋转设置
需要旋转的轴
选择输入位姿需要旋转的轴。
需要固定的轴
选择输入位姿在旋转时固定不动的轴。
选择 None 表示无固定轴,待旋转轴可直接指向参考方向。
对称性设置
(仅在 “需要固定的轴” 不为 None 时显示。)
需要考虑物体对称性
勾选后,对称角度约束生效。
对称角度(0~360)
定义物体绕固定轴的旋转对称周期。若被测物体具有对称性,沿固定轴旋转该角度后,物体形态保持不变。
当指定方向来自输入
输入数据类型
指定第二输入的数据类型,可选择 Vector3D 或 Pose。
目标轴向设置
当输入端口 “自定义方向” 无输入时,“目标轴向设置” 相关参数生效。
指定坐标系
指定目标轴向的参考坐标系,默认为世界坐标系(WorldCoordinate)。
轴向
选择位姿要指向的目标方向。
Pos_X/Y/Z:X/Y/Z轴正方向。
Neg_X/Y/Z:X/Y/Z轴负方向。
Customized:自定义方向。
示例:使相机Z轴指向目标点
原始位姿:相机当前位姿
旋转轴:Z轴
目标方向:[0, 0, 1](世界坐标系Z轴方向)
输出:Z 轴指向世界坐标系上方的相机位姿