3D精匹配
功能描述
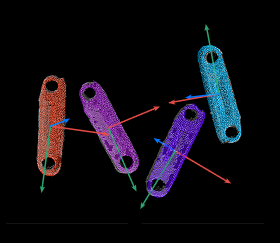
该步骤基于 “3D粗匹配” 得到的初始位姿,将点云模板与原始点云精确匹配,输出目标物体更准确的位姿。
使用场景
该步骤通常承接 3D粗匹配 步骤的输出,在其提供的初始候选位姿基础上,进行更精确的匹配,输出目标物体更准确的位姿(可作为抓取点)。
输入
带法向点云(必连):包含法线信息的场景点云数据。
初始候选位姿(必连):由前置的 “3D粗匹配” 步骤计算得到的粗略位姿。
位姿分类标签: 一般为深度学习相关步骤输出的目标物体分类标签。标签个数与输入点云的个数相同。
位姿置信度:一般为深度学习相关步骤输出的目标物体置信度。数值个数与输入点云的个数相同。
面模板点云:用于精匹配的面模板点云。
边模板点云:用于精匹配的边模板点云。
几何中心位姿:工件几何中心点位姿。
输出
抓取点位姿: 精匹配计算得到的最终抓取点位姿。
物体点云:根据匹配结果生成的物体点云。
位姿分类标签:精匹配结果对应的物体分类标签。
位姿置信度:精匹配结果对应的置信度。
位姿匹配分数:工件模板与目标物体的匹配度评分。分值越高,匹配度越好。数值个数与输出的抓取位姿的个数相同。
抓取点索引:每个抓取位姿对应的索引。
参数说明
模板设置
模型选择
从工件库中选择点云模板文件。
调节说明:使用工件库制作点云模板后,在该参数右侧单击下拉按钮,可快速选择或切换点云模板文件。
匹配模式
用于选择3D精匹配的匹配模式。需根据点云模板进行选择:
若点云模板为工件的面模板,选择 面匹配 (默认)。
若点云模板为工件的边缘模板,选择 边缘匹配。
匹配方法
匹配方法
选择3D精匹配的匹配算法。
nearest_neighbor:在绝大部分的场景下,最近点(nearest-neighbor) 拥有更好的抗干扰性和更快的匹配速度。
GMM:在极少数的情况下(nearest-neighbor 不能满足需求时,比如点云质量较差、圆柱体点云等),可以尝试使用GMM模式。
迭代设置(nearest_neighbor)
最近点搜索半径量化
该参数用于调节最近点的搜索半径,最近点搜索半径 = 最近点搜索半径量化 × 采样间隔。
调节说明:其数值的设置应与输入的初始位姿偏差对应。
当输入的初始位姿偏差很大时,即场景点云与模板点云的偏差很大时,需要增加此参数的值来增加最近点的搜索半径范围,这样才可以保证每一个点都能找到最近邻点。
当初始位姿偏差很小时,可以将此参数调小。
此参数可设置的最小值为 1.0。若小于此下限,部分分布较为稀疏的点可能找不到最近点,导致对输出结果产生影响。
迭代设置(GMM)
标准偏差
此参数值需要与初始位姿的偏差对应。当经过上一步(3D粗匹配)处理后的初始位姿偏差越大时,即场景点云和模板点云的偏差越大时,需要设置更大的标准偏差值与之对应。
调节说明:若设置的值大于初始位姿偏差,则会出现输出结果误差极大的情况。一般情况下,此参数设置的值不会超过 0.01m。对于小工件匹配,建议将标准偏差调低以获得更优的匹配结果。
多物体匹配提速
用于开启多物体匹配提速功能。
调节说明:若场景中有大量物体,推荐勾选此项。勾选后,此步骤在匹配大量物体时会更快,但在匹配少量物体时会更慢。
采样设置
采样间隔
用于模型与场景点云降采样的采样间隔。该值越大,采样得到的点云越少,模型估计的精确度越低。
调节说明:越小的采样间隔可以得出越精确的输出结果,注意该值太小会导致收敛失败,需同步调整最近点搜索半径量化。
结果验证设置
均方误差阈值
当结果的均方差大于此参数时,则认为结果有效,会被保留作为输出。
调节说明:较高的阈值意味着较少的有效匹配,但输出的准确度更高。较低的阈值意味着较多的有效匹配,但是输出的准确度更低。
结果验证搜索半径量化
用于调节结果验证搜索半径,结果验证搜索半径=结果验证搜索半径量化×采样间隔。当场景点云和模板点云之间的距离小于结果验证搜索半径时,认为场景点云和模板点云重合,重合的点越多,匹配结果验证分数越高。
调节说明:该参数的取值影响匹配分数。当此值越大,匹配结果的评价越宽松,即使位姿匹配效果较差,位姿匹配分数也会较高;此值越小,匹配结果的评价越严格。需根据该物体点云情况进行设置,如果点云稀疏,则需将该参数设置的稍大一些。
置信阈值
当结果的验证分数大于此参数时,则认为结果有效,会被保留作为输出。
调节说明:较高的阈值意味着较少的有效匹配,但输出的准确度更高。较低的阈值意味着较多的有效匹配,但是输出的准确度更低。
输出设置
单个点云输出结果个数
设置每个输入点云的预期匹配结果数量。请根据实际应用需求进行调整。
调节说明:该值越大,匹配输出结果越多。
结果可视化
可视化选项
用于选择想要可视化的内容,可选项包括采样后模板、采样后场景、匹配结果。