计算平面点云的位姿和尺寸
功能描述
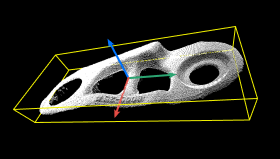
计算平面点云的位姿和点云包围盒尺寸。
使用场景
该步骤通常用于计算纸箱、麻袋等平面状物体的抓取点及尺寸。使用该步骤前需将点云进行过滤、聚类,以减少杂点对于结果的影响。
输入
带法向点云(必连):待处理的带法向点云。
参考位姿:地面位姿,连接后可计算出箱子尺寸的 “高”。
输出
点云位姿:计算得到的点云位姿。
箱子尺寸:点云外包围盒的尺寸。
参数说明
注意
计算位姿中心的方法 与 计算位姿姿态的方法 需一一对应:
BoundingRectCenter 对应 BoundingRectOrientation
CloudCenter 对应 CloudOrientation
计算位姿中心的方法
该参数用于选择计算点云位姿中心的方法。
BoundingRectCenter:使用点云最小包围盒的几何中心作为输出的点云位姿中心。推荐物体点云分布较均匀时使用。
CloudCenter:使用点云质心(所有点坐标的算术平均值)作为输出的点云位姿中心。推荐物体点云分布不均匀时使用。
计算位姿姿态的方法
该参数用于指定位姿的朝向。
BoundingRectOrientation :使用点云最小包围盒的姿态作为输出的点云位姿姿态。推荐物体点云分布较均匀时使用。
CloudOrientation :使用点云质心的姿态作为输出的点云位姿姿态。推荐物体点云分布不均匀时使用。