点云变换
功能描述
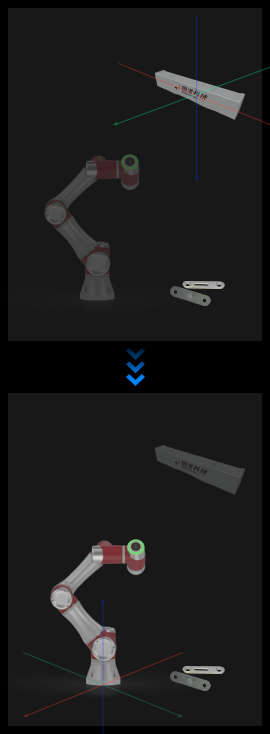
该步骤可将点云从一个坐标系转换到另一个坐标系,或根据参考位姿在自身坐标系内进行位置变换。
使用场景
该步骤通常用于点云在相机坐标系与机器人坐标系之间的相互变换。
输入
点云(必连):待变换的原始点云。
输出
点云:转换后的点云。
参数说明
变换类型
设置点云的变换方式。
CameraToRobot:将点云从相机坐标系转换到机器人坐标系。
RobotToCamera:将点云从机器人坐标系转换到相机坐标系。
AllWithFirst:根据输入的参考位姿列表中的第一个位姿,将原始点云转换到参考位姿的坐标系下。
FirstWithAll:根据输入的参考位姿列表中的所有位姿,将原始点云列表中的第一个点云分别变换到各个参考位姿所在的坐标系下。
OneWithOne:一对一变换,将原始点云列表中的每个点云依次转换到参考位姿列表中对应位姿所在的坐标系(要求输入点云个数与参考位姿个数相等)。
AffineTransform:通过仿射变换矩阵对点云进行变换。可以使用“将PoseList转换为Matrix4D”步骤将 poselist 转为 matrix4D,再输入到本步骤的 Matrix4D 输入端口中。