点过滤
功能描述
该步骤可根据用户指定的规则过滤点云,不符合规则的点将被滤除。
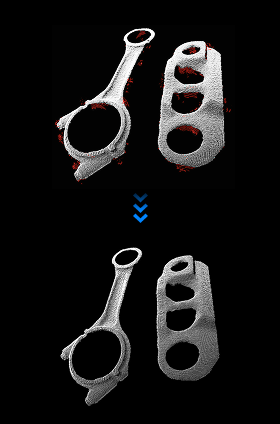
使用场景
该步骤一般应用于点云预处理阶段,可有效去除点云中的明显离群点及其他干扰部分,便于后续的点云聚类等操作。
输入
带法向的点云:待过滤处理的点云。
输出
带法向的点云:过滤处理后的点云。
参数说明
点过滤方法类型:
按法向过滤:基于给定的参考方向,计算点云中各点法向与参考方向的夹角(单位:°),滤除角度范围外的点云。建议在点云需要分层、避免粘连时使用。
统计离群值滤波:根据给定参数,剔除范围外的点。建议在点云有明显离群点时使用。
按法向过滤
点过滤方法类型选择 按法向过滤 时,需设置以下参数:
参考方向:
参考坐标系:
相机坐标系:表示参考方向的向量在相机坐标系。
机器人坐标系:表示参考方向的向量在机器人坐标系。
参考方向X值:设置参考方向的 X 值分量。
参考方向Y值:设置参考方向的 Y 值分量。
参考方向Z值:设置参考方向的 Z 值分量。
角度阈值设置:
最小角度差:
设定与参考方向夹角的下限(°),若点法向量与参考方向的夹角小于此阈值,该点将被过滤。
最大角度差:
设定与参考方向夹角的上限(°),若点法向量与参考方向的夹角大于此阈值,该点将被过滤。
统计离群值滤波
点过滤方法类型选择 统计离群值滤波 时,需设置以下参数:
最近相邻点数:
设置每次搜索的邻近点数目。该值越大,用于计算平均距离值的点数目越多,点过滤效果越强,但可能损失点云细节。该值过小则可能导致点过滤不彻底。点云密集时可适当调大,稀疏时可适当调小。
默认值为30。推荐使用默认值。
标准偏差乘数:
设置离群点的判定阈值。该值越小,过滤条件越严格,滤除的点越多;该值越大,过滤条件越宽松,保留的点越多。如发现有效点被过度删除,可适当调大此参数。
默认值为2.0。推荐使用默认值。