3D方法估计点云边缘
功能描述
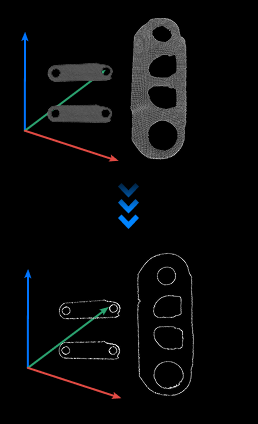
本步骤采用 3D 方法从输入的点云数据中提取出边缘。
使用场景
该步骤通常用于边缘点云匹配。
输入
带法向点云:用于估计边缘的点云。
输出
点云边缘:提取得到的点云边缘。
点云边缘提取流程
该步骤提取点云边缘的流程如下:
搜索某个点附近的K个邻近点。
将该点与邻近点依次连线。
计算相邻连线形成的夹角,取最大值。
若最大夹角大于设定阈值,则判定该点为边缘点。
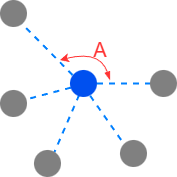
如下图所示,蓝色点为待判断点,灰色点为搜索到的邻近点。设角度阈值为90°,图中最大夹角∠A > 90°,因此蓝色点被判定为边缘点。
参数说明
边界评估设置
角度阈值
用于判断某个点是否为边缘点。在某点与搜索到的若干点的连线中,若相邻两条连线形成的最大夹角大于该值,会将该点判断为边缘点。
建议使用默认值 90°。
邻近点搜索设置
邻近点搜索方式
目前仅支持 KNN 搜索邻近点的方式。即在三维空间中查找距离某个点最近的 K 个邻近点。
邻近点个数
该参数用于确定 K 值。它决定了算法分析每个点时考虑的邻近点数量。
建议使用默认值 20。
调试建议:通常先从默认参数开始,如果噪声太多,优先微调角度阈值;如果边缘断裂严重,再适当增加邻近点个数,但要警惕定位精度的下降。