机器人通信配置
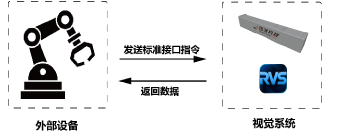
视觉系统需与外部设备(如机器人)建立通信以实现数据交互。RVS 2.0 采用标准接口通信模式:外部设备发送标准指令,视觉系统接收并返回对应结果。
在该模式下,视觉系统被动响应外部设备指令,用户需自行编写外部设备程序以完成通信交互。
系统支持 TCP Server 和 Siemens Snap7 Client 两种通信协议。
相关文档:
配置通信:了解如何配置并启动通信服务。
TCP 标准指令说明:TCP 指令使用方法。
S7 标准指令说明:Siemens Snap7 指令使用方法。
标准接口状态码列表:标准接口通信状态码参考。